控制器快速啟動指南
選擇控制器
CTM-Sliding Door Operator Controller
滑動門控制器的操作說明、設定參數、故障碼以及接線圖。.
手動版本 1.5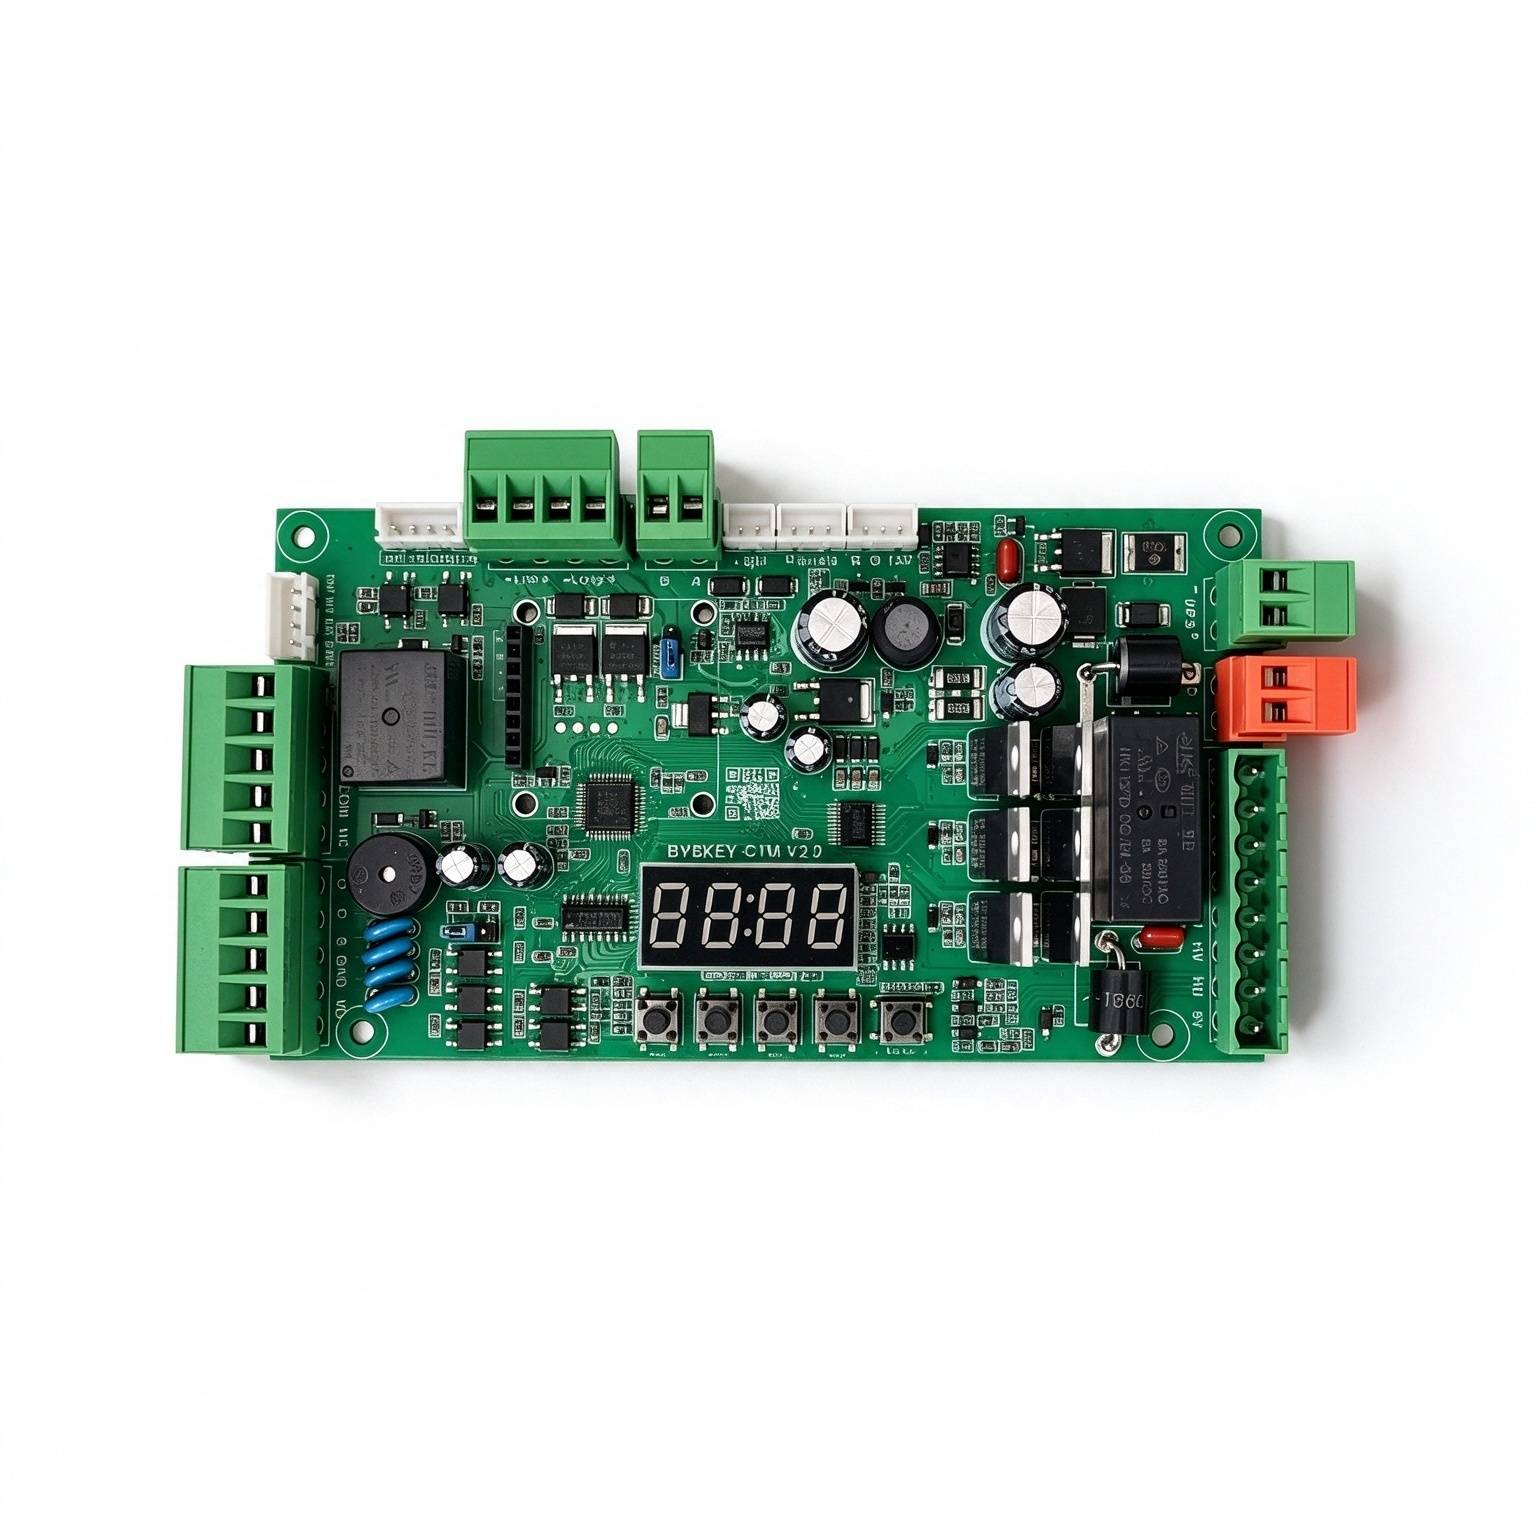
用於這些產品中
安全與規格
運作環境要求+
. 請在允許的濕度與溫度範圍內運輸、使用和存放裝置。 請勿讓任何液體流入裝置內。 請將裝置安裝在通風良好的位置,並勿堵塞通風孔。 請勿施加過大的壓力、施加強烈的震動,也不要將裝置浸入水中。 在使用本裝置時,請使用原廠包裝或同等品質的包裝。 建議將裝置上的接地孔連接至接地處,以提高可靠性。.
原廠手冊 · 2 ↗操作與維護+
請勿擅自拆卸裝置。請使用由製造商指定的配件或零件,並由專業服務人員進行安裝與維修。.
原廠手冊 · 2 ↗產品特色+
安全:由24V直流電源供電; 節能:靜電功率低於 2W,可驅動最大 250W 的電動機; 調節速度:開關速度可獨立調整。 平穩運作:多級速度設計,提供穩定且平順的工作性能。 靜音:操作噪音低於50dB; 多重保護:電機過載、過負荷及短路保護,電機故障保護 保護功能,以及反極保護功能; 支援外部遙控器輸入; 支援防凍、防銹等功能; 支援多種迴路輸出模式。.
原廠手冊 · 2 ↗規格+
電源:DC 24 V ±10%,10 A。 馬力:最大 250 W。 靜電功率:少於 2 W。 開關速度:可調 1%–100%。 工作環境溫度:-35°C 至 75°C。 操作環境濕度:30%–80%,無結露。.
原廠手冊 · 2 ↗按鈕與設定
OPEN/+ 按鈕+
在正常工作狀態下,按下這個按鈕會打開門。進入設定狀態後,使用這個按鈕可以增加菜單項目,並向上調整設定值。在參數設定狀態下,每次短按都會增加一個項目。長按會持續增加到最大值,然後會從最小值開始再次增加。如果長按持續時間較長,增量速度會加快。.
原廠手冊 · 4 ↗「CLOSE」/「-」按鈕+
在正常工作狀態下,按下這個按鈕會關閉門。進入設定狀態後,使用這個按鈕可減少菜單項目,並向下調整設定值。在參數設定狀態下,每次短按都會減少一個項目。長按持續減少至最小值,然後會從最大值開始再次減少。如果長按持續時間較長,則遞減速度會加快。.
原廠手冊 · 4 ↗MENU 按鈕+
這個按鈕有 3 個功能: 1. 在正常工作模式下,按住此按鈕 3 秒鐘,即可進入選取菜單項目狀態。 LED顯示器會顯示「P-XX」。在此時,按下「Open/+」或「Close/-」即可選擇該項選單項目; 2. 在菜單項目選擇狀態下,短按「Menu」即可進入參數設定狀態; 3. 設定完成後,短按保存並退出。.
原廠手冊 · 4 ↗停止/取消按鈕+
在正常工作模式下,此按鈕提供停止功能。在選取項目的狀態下,它會退出設定狀態。在參數設定狀態下,按下此按鈕會退出該狀態,並返回至選取項目的狀態,即返回到上一項目的狀態,且設定值會失效。如果在選取項目的狀態或參數設定狀態下,60 秒內未按下任何按鈕,音響就會響起長音,控制器就會返回至正常工作狀態。.
原廠手冊 · 4 ↗快速鍵快捷方式+
10 秒快捷方式會恢復出廠設定。請勿延長超過預設快捷方式的持續時間。.
在正常工作狀態下,按下並按住這個按鈕會使顯示器顯示秒數; 釋放它會啟動相應的熱鍵功能。 1. 在靜置 3 秒後釋放,以自動切換電動機方向; 2. 在保持 6 秒鐘後釋放,以便快速學習遙控器的使用; 3. 保持 10 秒以恢復出廠設定。.
原廠手冊 · 4 ↗LED顯示器與省電行為+
控制板配有 4 位 LED 指示燈,用於顯示閘門的運作狀態、參數、選單項目等資訊。開機後,它會以低電力模式運作,且 LED 的亮度會調暗。按下任何按鈕即可將 LED 指示燈轉至正常工作模式,亮度會提高。若未按任何按鈕,則在 60 秒後進入低電力模式,且 LED 的亮度會調暗以降低耗電量。若未在 2 分鐘內按下任何按鈕,則 LED 指示燈會關閉,進入最低能耗狀態。.
原廠手冊 · 4 ↗如何設定參數+
按住「MENU」按鈕3秒,即可進入參數設定狀態;LED顯示「P-XX」。使用「開/閉」按鈕,按短或長按,即可選取一個選項:每次短按會增加或減去一個,長按則會持續調整。再次按住「MENU」,即可進入所選項的設定;按「停止/取消」即可返回上一級或退出設定。設定參數後,必須再次按住「MENU」才能生效。在按下「停止/取消」時設定的參數不會生效。如果在60秒內未按下任何按鈕,控制板上的音響會發出長嗶聲,退出設定狀態並返回正常工作狀態。.
步驟
- 按住 Menu 3 秒鐘,即可顯示 P-XX。.
- 使用「Open/+」或「Close/−」來選擇該項選單項目。.
- 按下「MENU」進入設定模式。.
- 使用 Open/+ 或 Close/− 來調整值。.
- 按下「MENU」確認。停止/取消會取消目前所做的變更。.
快速操作模式
正常開啟模式+
當門完全打開後,請在遙控器上按住「停止」五秒鐘,以進入正常開啟模式。然後按「關閉」取消操作。.
原廠手冊 · 5 ↗遠端部分開放模式+
完全關閉時,或在關閉時未達到部分開放狀態時,請在遙控器上按住「開啟」按鈕 2 秒鐘。門僅會開啟到 P-88 設定的部分開放狀態。.
原廠手冊 · 5 ↗禁用感應式開門功能+
當門完全關上後,請在遙控器上按住「關閉」五秒鐘,以禁用感應移動的開啟功能。.
原廠手冊 · 5 ↗啟用感應移動的開關功能+
當門完全打開後,請在遙控器上按住「開啟」按鈕 5 秒,以啟動感應式開門功能。.
原廠手冊 · 5 ↗跳躍設定
磁鎖供電電源+
12 V/24 V 跳接器選擇供電電壓。請根據磁鎖的實際功率規格選擇。使用板上的標籤來識別跳接器。.
原廠手冊 · 5 ↗存取控制器的訊號類型+
根據存取控制器輸出,選擇繼電器訊號或電壓訊號。對於繼電器開關訊號,請選擇繼電器開關。電壓訊號為存取控制器輸出 5–24 V 電壓。.
原廠手冊 · 5 ↗常見的功能
P-00開關速度+
P-01閉鎖速度+
P-06最終階段的開關速度+
P-07最終階段的閉鎖速度+
P-08最終階段的啟動減速位置+
P-09最終階段的減速位置+
P-13遠端控制學習+
缺省值0
範圍0-60
遠端控制器學習:進入 P-13 畫面時,會顯示目前儲存的遠端控制器數量。接著按順序按下遠端控制器中的開/停止/關閉按鈕,以進行學習。繼續按住直到控制板嗶聲一次,然後松開按鈕,按下下一按鈕。當控制板發出長嗶聲,或顯示屏上的數值增加一倍時,學習就會完成。您可繼續學習下一台,或按取消來返回。遠端控制器刪除:在此選項中,按「+」或「-」即可修改已學習的遠端控制器的值,然後按「MENU」確認,並刪除與該值相符的遠端控制器。.
步驟
- 輸入 P-13 以顯示已儲存的遙控器的數量。.
- 在遙控器上按開、停止、關閉按鈕。按住每個按鈕,直到控制板嗶聲一聲,然後在按下下一按鈕之前鬆手。.
- 一聲長嗶聲或顯示數值的增加表示學習成功。.
- 學習下一條指令,或按「取消」返回。.
P-14自動關閉時間+
P-23開關方向+
P-27恢復出廠設定+
缺省值0
範圍0-255
此選項有三個功能:清除遠端控制器,部分恢復出廠設定,以及完全恢復出廠設定。為了防止意外操作,必須設定特定值,然後按「MENU」完成操作。 5:清除遠端控制器; 10:恢復出廠設定(遠端控制器與電動機類型不會恢復); 15:完全恢復出廠設定。.
原廠手冊 · 6 ↗P-31感測器介面功能設定+
缺省值2
範圍0-7
範圍:0-7,預設值:2。此參數適用於 IN1 運動感應端口;不同的值提供不同的功能。0:禁用;1:運動感應功能,在未檢測到任何人員的情況下立即關閉;2:運動感應功能,在未檢測到任何人員的情況下,在 P87 的延遲關閉時間後關閉;3:僅在完全關閉後接收外部訊號輸入,在關閉時不進行感應;4:部分開放功能,“Access +” 和 “Access -” 連接埠有效;5:部分開放功能,“Access +” 和 “Access -” 連接埠無效;6:關閉;7:停止;;
原廠手冊 · 6 ↗P-32部分開放模式介面功能設定+
缺省值2
範圍0-7
範圍:0-7,預設值:2。此參數適用於 IN2 運動感應端口;不同的值提供不同的功能。0:禁用;1:運動感應功能,在未檢測到任何人員後立即關閉;2:運動感應功能,在未檢測到任何人員後,P87 的延遲關閉時間後關閉;3:僅在完全關閉時接收外部訊號輸入,在關閉時不偵測;4:部分開放功能,“Access +” 和 “Access -” 連接埠有效;5:部分開放功能,“Access +” 和 “Access -” 連接埠無效;6:關閉;7:停止;如果將 P-31 或 P-32 設定為使 “Access +” 和 “Access -” 連接埠失效,則兩者都會失效。.
原廠手冊 · 7 ↗P-34計數功能+
缺省值1
範圍0-4
0:不計算開啟動作;關閉後會自動關閉;1:計算開啟訊號的最大數值為 1;當感應到移動時,會遞減數值;當感應到移動停止且數值為 0 時,門會自動關閉;2-3:計算值為 2-3;4:計算開啟訊號的最大數值為 255;當感應到移動時,會遞減數值;當感應到移動停止且數值為 0 時,門會自動關閉。.
原廠手冊 · 7 ↗P-64滑動門型+
「範圍」列顯示為 0–6;「描述」則顯示為 0–4,但列出了 5 和 6。選項 3 和 4 未有說明。確認支援的門模式。.
缺省值0
範圍0-6
範圍:0-4,默認:0,其中:0:單門;1:雙門主葉;其他葉片必須設定為2;2:雙門副葉;其他葉片必須設定為1;5:夾鎖門主葉;其他葉片必須設定為6;6:夾鎖門副葉;其他葉片必須設定為5。;
原廠手冊 · 7 ↗P-71單鍵循環轉接器功能+
缺省值0
範圍0-2
0:不重新使用;1:重新使用作為 PUSH 功能;此端口所觸發的開啟會同步將開關的開關訊號傳送給 RS-485 裝置 ID 為 2 的機器,且裝置的所有關閉訊號也會同步傳送給 RS-485 裝置 ID 為 2 的機器;2:重新使用作為 PUSH 功能;訊號會改為倒序觸發,或在訊號持續 3 秒時觸發;當由 3 秒長按觸發開啟時,開關的開關訊號會同步傳送給 RS-485 裝置 ID 為 2 的機器,且所有關閉訊號也會同步傳送給 RS-485 裝置 ID 為 2 的機器 (PUSH 連接器描述:當控制器完全開啟時,觸發 PUSH 可關閉門;當控制器進入其他狀態時,觸發 PUSH 可開啟門)
原廠手冊 · 7 ↗P-73警報燈工作模式+
P-74警報燈閃爍頻率+
P-75非法開啟警報功能+
P-76交通燈模式+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值0
範圍0-3
0:交通燈模式 1:開啟角度超過 60°時為綠燈,關閉時開始發光;2:交通燈模式 1:完全開啟時為綠燈,其他狀態為紅燈;2:位置狀態輸出:完全開啟時為綠燈,完全關閉時為紅燈,其他狀態為兩者均無;3:位置脈衝輸出:完全開啟時為綠燈,完全關閉時為紅燈。.
原廠手冊 · 8 ↗P-78推開功能+
缺省值0
範圍0-10
0-0 無法觸發開門;1-10 可啟動觸發開門功能,此功能僅在門完全關閉後生效;值越小,反應越靈敏。1-(當此功能生效時,P58 手動觸發自動關閉功能失效)
原廠手冊 · 8 ↗P-80迴路輸出模式+
P-81限制學習模式+
P-82手動學習閉鎖位置+
此學習操作會導致自動門的移動。請遵循指定的使用 P-81 條件以及原來的程序。.
進入設置畫面時會顯示 L-00,自動打開門以找到開啟限值,在正確位置後停止,並顯示 L-01。使用者手動按下「開啟/關閉」按鈕來控制門位置,以找到完全關閉的位置,然後按下「MENU」確認並儲存。(適用於 P-81 2)
步驟
- 只有在 P-81 設定為 2 時才可以使用此程序。.
- 輸入 P-82。顯示器顯示 L-00,門自動打開,以找到開啟限值。.
- 當它到達限制時,L-01就會出現。.
- 使用「開啟/關閉」功能即可找到完全關閉的位置。.
- 按下「MENU」確認並儲存。.
P-83手動學習開關位置+
此學習操作會導致自動門的移動。請遵循指定的使用 P-81 條件以及原來的程序。.
進入設定畫面時,會顯示 L-00,自動關閉門鎖,找到鎖定限值後停止;在鎖定位置後,會顯示 L-01。使用者手動按下「開啟/關閉」按鈕,控制門鎖位置,以達到完全開啟狀態;接著按下「MENU」確認並儲存。(適用於 P-81 3 模式)
步驟
- 只有在 P-81 設定為 3 時才可以使用此程序。.
- 輸入 P-83。顯示器顯示 L-00,門自動關閉,以找到關閉限值。.
- 當它到達限制時,L-01就會出現。.
- 使用「開啟/關閉」功能,找到完全開啟的位置。.
- 按下「MENU」確認並儲存。.
P-87感應器延遲關閉時間+
P-88門開啟部分位置+
P-89顯示室外溫度+
此選項用於在顯示器上顯示目前的室外溫度。.
原廠手冊 · 9 ↗P-90防凍溫度閾值+
來源程式將範圍顯示為 “-40-40”;內容完整保留。確認範圍與溫度單位。.
缺省值5
範圍-40-40
在低溫下,為了防止機器凍結,當此功能啟用後,當門完全關閉且溫度比此選項設定的值低時,如果門在 P-92 的時間內未移動,它將自動回到 P-91 的位置,然後再次關閉。.
原廠手冊 · 9 ↗P-91防凍啟動距離+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值5
範圍0-45
防凍液啟動位置百分比。當室溫降至 P-90 設定的溫度,且達到 P-92 防凍液間隔命令所設的時間點,門就會按此參數所設的角度開啟,然後自動關閉。如果此參數為 0,則防凍液功能將會被關閉。只有當 P-91 和 P-92 都為 0 時,防凍液功能才會被啟用。.
原廠手冊 · 9 ↗P-92防凍啟動間隔+
缺省值0
範圍0-255
當室溫低于設定溫度時,啟動時間就會開始。如果閘門在啟動時間內沒有任何動作,當此指令所設定的時間間隔到達時,閘門會根據 P-91 所設定的角度打開,然後自動關閉。如果將此參數設為 0,則防凍功能將會被關閉。(單位:分鐘)
原廠手冊 · 9 ↗先進的功能
P-02開端減速位置+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值75
範圍10-90
用於設定開啟時減速開始的位置。以度表示:門關閉時為 0 度,完全打開時為 90 度。此參數表示門在達到這個角度時會開始減速。.
原廠手冊 · 10 ↗P-03收盤後減速位置+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值20
範圍0-80
用於設定在關閉時減速開始的位置。以度表示:當門關閉時為 0 度,當完全打開時為 90 度。此參數表示當門關閉時會開始減速,且會以該角度開始減速。.
原廠手冊 · 10 ↗P-04啟動加速時間+
P-05閉鎖加速時間+
P-10煞車位置鎖定+
P-11煞車持續時間+
缺省值0
範圍0-255
關閉時的剎車時間:0.01 秒。在關閉剎車角度設置剎車點。如果關閉剎車速度和剎車緩衝開始位置都調整到限值後,仍有明顯的振動,這通常是因為門的阻力很大;可以設置剎車時間。預設值為 0,即無剎車。.
原廠手冊 · 10 ↗P-12初始開關速度設定+
P-15接入信號延遲開通時間+
「範圍」列的值範圍為 0–100,但說明書上卻寫著 1–100。請確認支援的最小值。.
缺省值1
範圍0-100
範圍:1-100,單位:0.1秒;預設值為1。磁鎖鎖解除所需等待時間。.
原廠手冊 · 10 ↗P-17第二次閉鎖確認+
缺省值0
範圍0-60
此參數的主要目的是在門完全關閉後再次施加力,以確保磁鎖能夠鎖定。 0:在門完全關閉後立即停止,進入完全鎖定狀態;大于 0:當門達到完全鎖定位置後,繼續施加鎖定力以進行次級鎖定確認。值越大,次級鎖定確認力就越大。當鎖無法鎖定時,請增加此值。.
原廠手冊 · 10 ↗P-18阻礙反應敏感度+
P-19阻力反彈力+
P-20阻塞回彈禁用位置+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值10
範圍0-90
當閉合角度小于此選項的角度時,不會進行阻礙反彈。0 會禁用此功能。.
原廠手冊 · 11 ↗P-21正常開啟模式+
缺省值0
範圍0-3
0:正常遙控模式(正常遙控模式下暫時進入正常開啟模式:當值為0時,當滑門完全打開後,請按住遙控器的停止按鈕5秒以上,即可暫時進入正常開啟模式;蜂鳴器會發出持續2秒的嗶聲。按「閉」即可退出正常開啟模式,門會自動關閉);1:按下遙控器的「開啟」按鈕即可進入正常開啟模式;感應移動的訊號直到按下「閉」手動關閉才會處理,且門會保持開啟狀態;2:手動模式,控制器的所有開啟動作都會進入正常開啟模式,而感應移動的訊號不會關閉門;3:正常開啟模式已禁用。.
原廠手冊 · 11 ↗P-22引擎類型+
預設列顯示為 0,但說明書則顯示為 1。請確認此硬體所設定的正確電機參數。.
缺省值0
範圍0-3
值範圍:0-3;預設值:1。由於電動機的霍爾極性、滑門機構的減速比以及滑門的左右開關方向各不相同,因此此參數旨在與各種電動機和門型相兼容。.
原廠手冊 · 11 ↗P-24開啟/關閉緩衝時間+
P-25停止緩衝時間+
缺省值60
範圍10-255
當在開啟或關閉時按下「停止」按鈕時,電動機從運轉狀態變為停止狀態所需的時間。如果時間過長,停止動作就會變得非常緩慢且穩定;如果時間過短,瞬流可能會過高。(單位:0.01秒)
原廠手冊 · 11 ↗P-26遙控器添加方法+
P-28鎖定力+
所列的範圍是 0–30,但預設和自動調整的設定值是 255。確認支援的設定值。.
缺省值255
範圍0-30
當電機到達完全開啟/完全關閉區域之前停止運作時,控制器會發送鎖定控制輸出,以鎖定門。這可能會導致電機與板載組件過熱。建議根據實際情況設定,不要過大。若設定為 255,則鎖定功率會自動調整。.
原廠手冊 · 12 ↗P-29完全開放式電動鎖定時間+
P-30完全鎖閉型電動機鎖定時間+
P-33自動測試功能+
列出的範圍為 2 到 255,而預設設定和禁用設定為 0。例外會從源碼中保留下來。.
缺省值0
範圍2-255
自動測試時間間隔。 0 表示自動測試已停用;用於自動測試和老化測試。完成測試後,將此參數設定為 0,即可解除自動測試。短按「開啟」按鈕即可開始。.
原廠手冊 · 12 ↗P-35關閉感測器訊號忽略位置+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值5
範圍0-45
當閉合角度低於此值時,感應移動的訊號將不會被處理,門會直接關閉。.
原廠手冊 · 12 ↗P-36開啟感測器訊號忽略位置+
這款摺動式門手冊使用角度/度數的術語。此措辭將保留原樣;請確認該位置值如何與您的控制器上的移動功能相關聯。.
缺省值85
範圍0-85
在開機時,如果感應角度不足設定角度,感應動作將會失效。.
原廠手冊 · 12 ↗P-37感測器訊號蜂鳴頻率+
P-38存取信號有效時間+
P-39電動鎖類型+
缺省值0
範圍0-3
範圍:0-3,預設值:0。不同的值代表不同的鎖定類型。 0:電磁鎖,當鎖定時通電,當解除鎖定時斷電; 1:電動鎖,當解除鎖定時通電,當鎖定時斷電; 2:電動控制鎖,通電 鎖定時無動作,解除鎖定後自動鎖定;3:機械鎖,鎖定後啟動,鎖定動作由門的慣動力推動,類似家用榫鎖;;
原廠手冊 · 12 ↗P-40RS-485 數據速率+
P-41RS-485 裝置識別碼+
P-42RS-485 主/從模式+
P-43RS-485 實時狀態傳輸+
P-44開機訊號優先權+
缺省值0
範圍0-80
0:在任何狀態下,所有控制訊號的優先順序都是相同的;1:開啟時的優先順序最高;其他訊號在開啟時無效;2:在開啟時,如果車輛已通過地面感測器,則在完全開啟之前立即開始關閉;50-80:在開啟時,如果車輛在完全開啟之前已通過地面感測器,則當門關閉到該設定值的位置時,立即開始關閉。.
原廠手冊 · 13 ↗P-45環境光強度+
P-46光強度閾值+
P-47延遲啟燈+
P-48延遲關燈+
P-49開啟/關閉時間限制時間+
缺省值60
範圍6-120
設定開啟/關閉暫停時間。如果門在開啟或關閉期間未能在設定時間內達到位置,則滑門會自動停止,並顯示開啟暫停警告 (Err5) 或關閉暫停警告 (Err6)。 (單位:秒)
原廠手冊 · 13 ↗P-54藍牙設定+
P-55關機自動啟動電壓+
“觸發電壓”的措辭不清楚(包括“1:21”),而該來源則建議使用 20。請確認此韌體的閾值解析。.
缺省值0
範圍0-30
0:關閉;1:21會啟動自動開關電壓;此功能需要備用電源,且必須與 P-56 一起使用;建議設定為 20。.
原廠手冊 · 13 ↗P-56關機自動啟動模式+
範圍為 0–4,但僅解釋了 0、1 和 2 的值。在使用無說明模式之前請確認。.
缺省值1
範圍0-4
設定關閉自動啟動選項。當 P-55 未為 0 時,當電源電壓被偵測為低於 P-55 所設定的值時,該滑門的操作方式為:0:無動作;1:自動開啟;2:自動關閉;;
原廠手冊 · 13 ↗P-57顯示模式+
缺省值2
範圍0-2
0:顯示閘門狀態;1:在閘門開啟和關閉時,顯示屏會顯示驅動電壓(單位:V)或驅動電流(單位:A);在工作模式下,短按「Menu」按鈕即可在顯示電壓和電壓之間進行切換;2:顯示馬達位置。.
原廠手冊 · 13 ↗P-58非法推送自動關閉數目+
缺省值255
範圍0-255
完全關閉時,如果門被手動推到 P-86 設定的位置之外,機器就會自動啟動關閉功能。當手動推動和自動關閉的數量超過此值時,機器就不會再啟動關閉功能。每一次正常開啟/關閉循環都會清除累積的自動關閉數。如果設定為 255,則不會進行計算,且此功能一直有效。.
原廠手冊 · 14 ↗P-59電動機過電流保護值+
P-62輸出功率限制+
P-67電動鎖啟動位置+
P-68開關阻擋保護值+
P-72光效模式+
P-77阻力反彈感提升+
P-79開啟反向功能+
P-84開關端位置精細調整+
P-85調整終端位置+
P-86非法推送偵測靈敏度+
故障碼
Err0重置/遠端刪除確認錯誤+
當清除遠程控制器或恢復出廠設定時,錯誤的確認值會產生 Err0。.
原廠手冊 · 15 ↗Err1未指定+
來源列出了「/」,但未提供任何原因或行動的詳細資訊。.
原廠手冊 · 15 ↗Err2制動時反向EMF電壓過高+
該來源建議降低運行速度。.
原廠手冊 · 15 ↗Err3開店前鋪設攤位+
可能的原因包括開關速度或最終階段開關速度過低。該來源建議提高開關速度和最終階段開關速度。.
原廠手冊 · 15 ↗Err4結帳櫃+
可能的原因包括閉合速度過低或最終階段閉合速度過低。專家建議提高閉合速度和最終階段閉合速度。.
原廠手冊 · 15 ↗Err5開場時間限制+
開關時間超過 P-49。來源建議增加開關速度和最終階段的開關速度。.
原廠手冊 · 15 ↗Err6結束時間限制+
關閉時間超過 P-49。來源建議增加關閉速度和最終階段關閉速度。.
原廠手冊 · 15 ↗Err7錯誤的電動機型號+
使用 P-22 將引擎類型變為正確的類型。.
原廠手冊 · 15 ↗Err8未指定+
來源列出了「/」,但未提供任何原因或行動的詳細資訊。.
原廠手冊 · 15 ↗顯示訊息
IDLEIDLE+
電機未連接,或電機出現霍爾故障;可能電線鬆動。.
原廠手冊 · 15 ↗STOP停止+
摺疊門完全關閉。.
原廠手冊 · 15 ↗CLOSCLOS+
摺疊門關閉。.
原廠手冊 · 15 ↗OPEN開放+
門的開關方式。.
原廠手冊 · 15 ↗HOLDHOLD+
摺疊門完全打開。.
原廠手冊 · 15 ↗LOCK鎖+
摺疊門鎖住了。.
原廠手冊 · 15 ↗FLETFLET+
正常開啟模式。.
原廠手冊 · 15 ↗接線圖
控制器端子概覽+
請使用原圖 16 號圖表,標示的電壓、馬達、輸入、感測器、限位、繼電器、鎖定、RS-485、遠端接收器、照明與備用電源連接處。附隨此輸入的獨立佈線圖,僅是該原圖的呈現圖。.
原廠手冊 · 16 ↗來源:User-manual-sliding-gate-opener.pdf,第16頁。請使用板標籤和原始圖紙。該文件未明確指出產品相容性以及特定控制器型號。.
未找到匹配項目。.
D6 DC無刷障礙門控制器
D6障礙門控制器的設定、參數、迴路模式、故障碼及接線圖。.
手動版本 3.51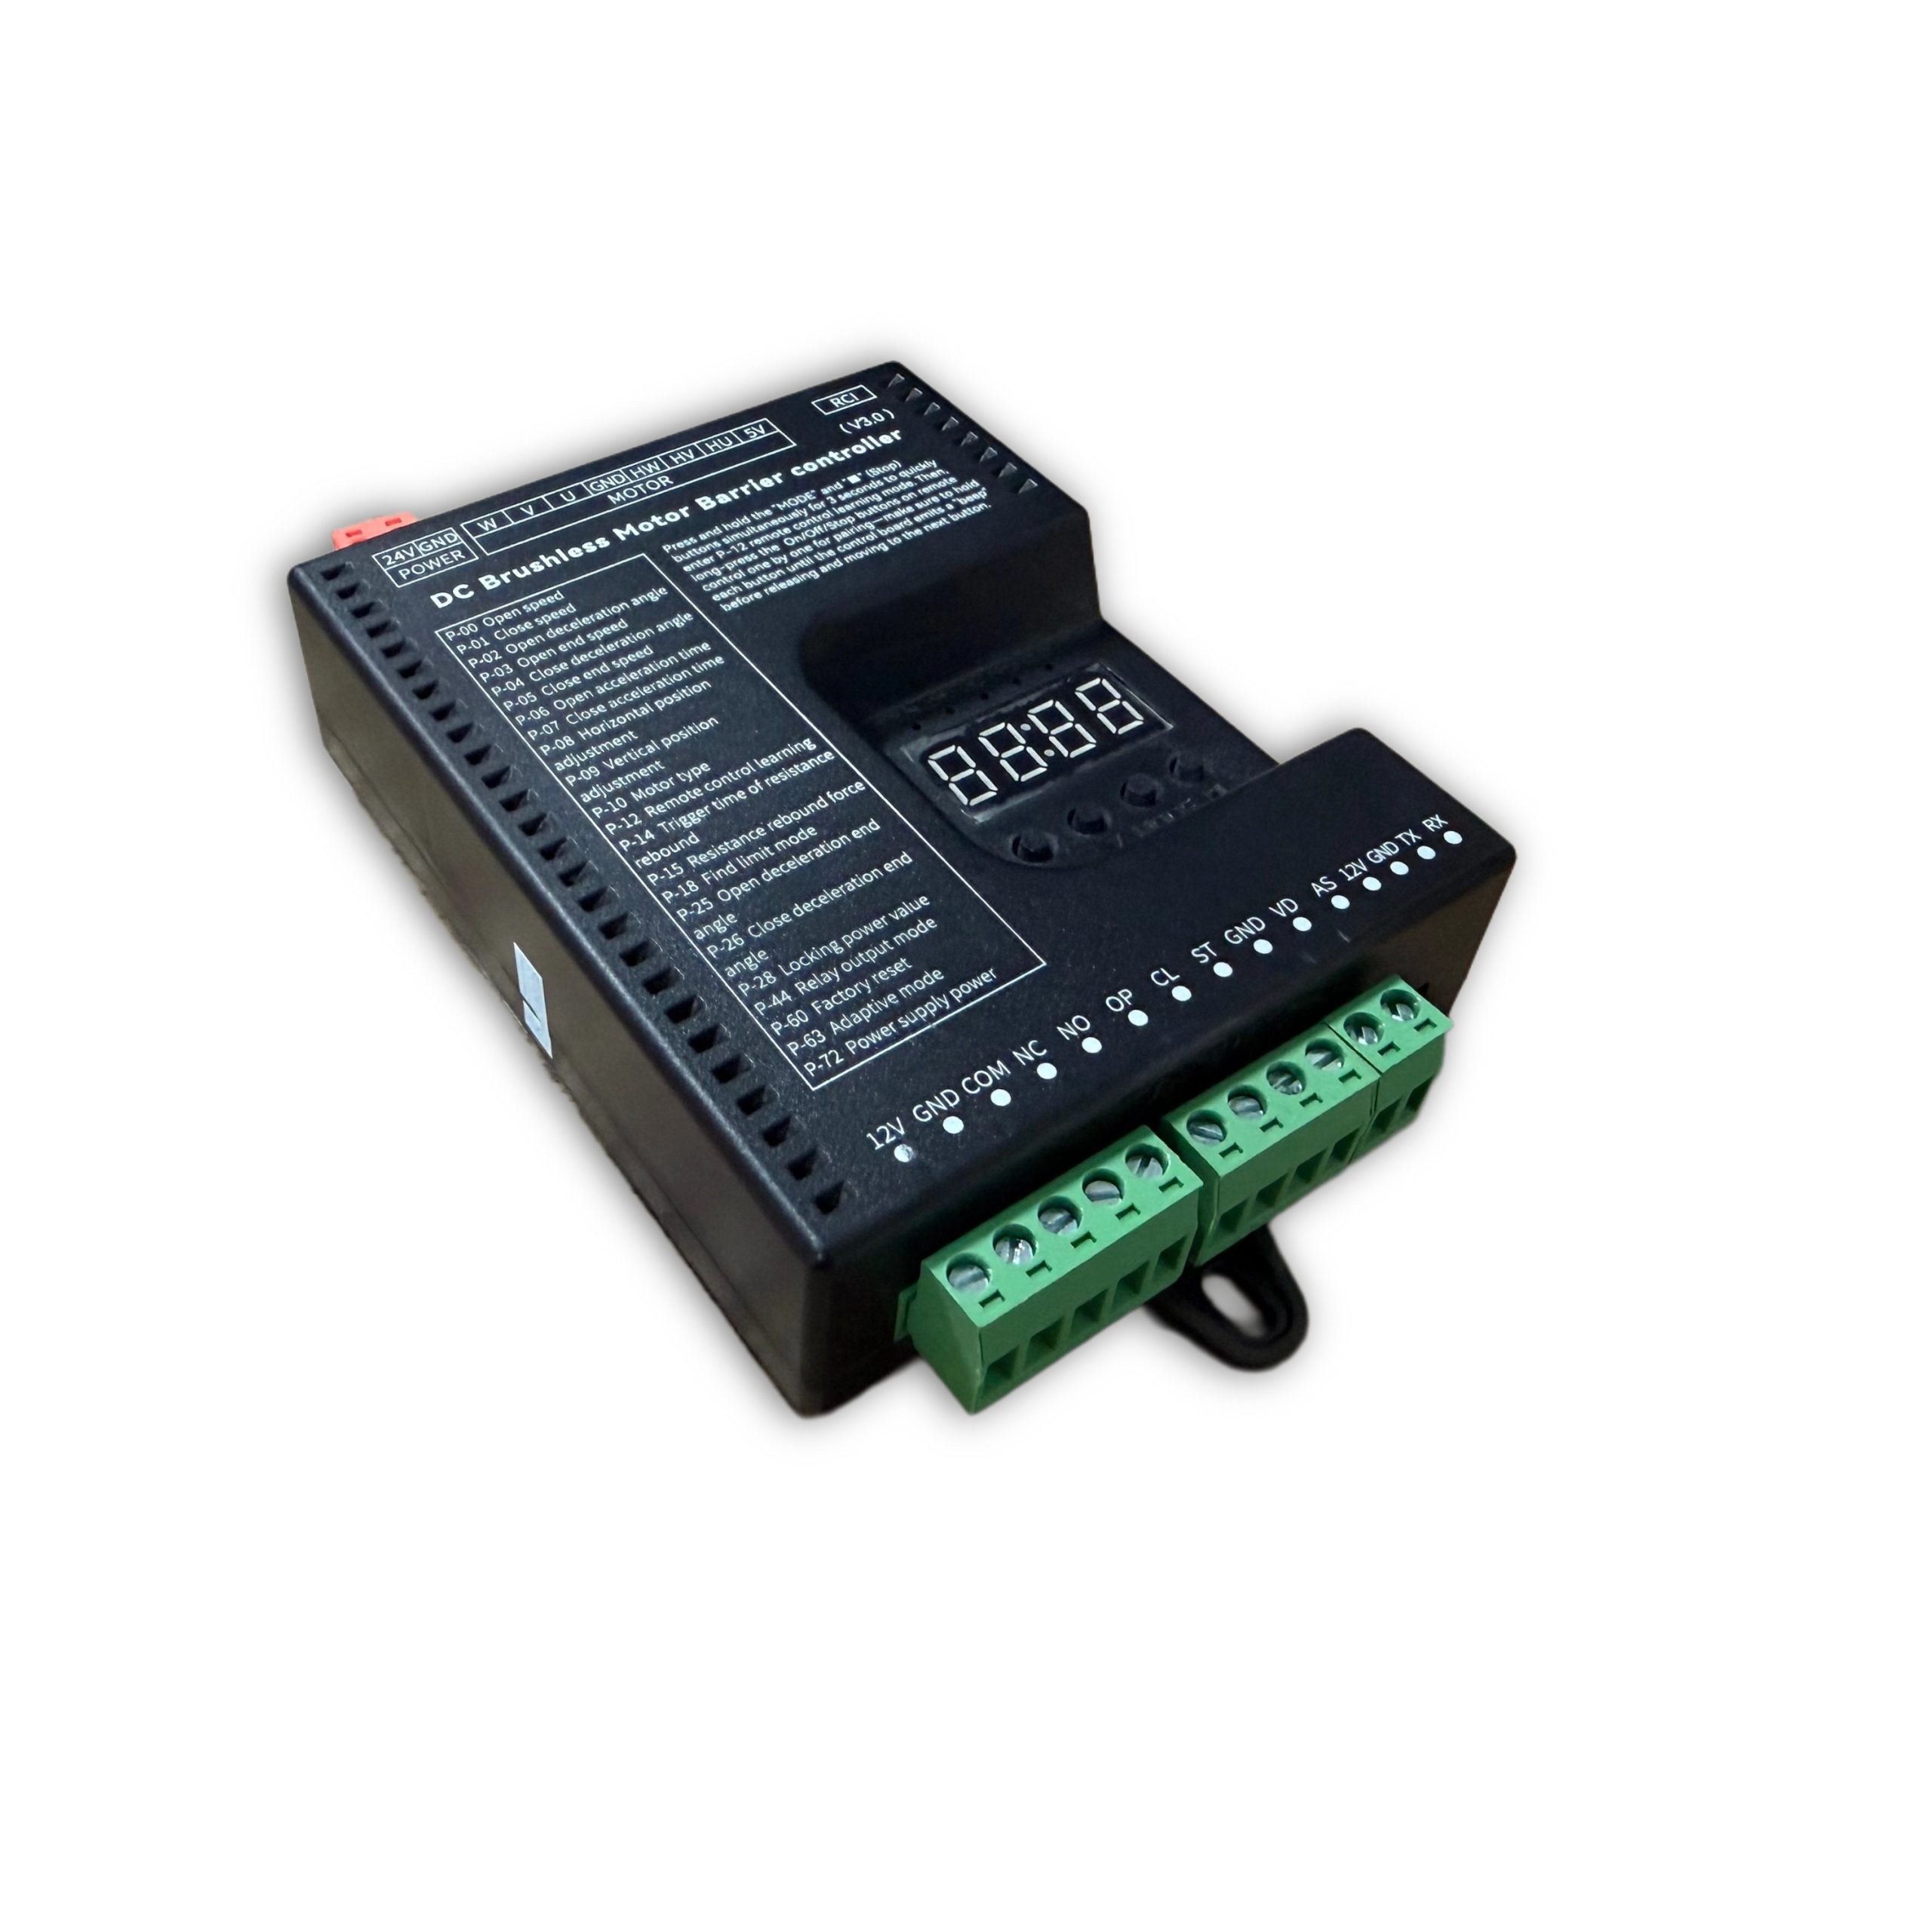
安全與規格
安裝、操作與維護+
在使用前請閱讀說明書,並作為參考。請在允許的溫度和濕度範圍內運輸、使用和存放。請勿將液體放置於容器內,請保持通風良好,並勿堵塞通風口。請避免過度壓力、過強的振動和浸入水中。請將產品裝入原裝包裝或具同等保護性的容器。建議使用接地孔的接地設備。請勿自行拆卸產品,並請由合格人員安裝和維修。請在未經授權的情況下,切勿拆卸產品或延長、縮短或增加產品的重量。.
原廠手冊 · 2 ↗技術規格+
電源:DC 24V +/-10% 動力:最大 200W 靜電功率:<2W 隆起/下落速度:可調為 1%-100% 工作溫度:-35℃ ~ 75℃ 操作濕度:30% ~80% (無結露)
原廠手冊 · 2 ↗產品特色+
DC 24 V 電源;靜電功率低於 2 W;最大電機功率 200 W;獨立調控速度;多級速度控制;工作噪音低於 50 dB。電機過載、過負荷、短路、電機故障及反向極性保護。外接遠程控制輸入、可設定參數、防風防凍、防銹及繼電器輸出模式。.
原廠手冊 · 2 ↗在更改參數之前+
某些預設的預定值可能與參數表中的預設值不同。請使用此控制器模型的條目與手冊版本。原有的不一致情況會標示在相關條目旁邊。.
原廠手冊 · 6 ↗按鈕與設定
按鈕:開啟/關閉/選單/停止+
I. 按鈕描述 控制器有 4 個按鈕。從左到右,它們分別是 "Open/+"、"Close/-"、"Menu" 和 "Stop/Cancel"。 透過這些 4 個按鈕,可以設定控制器中的各種參數。 「Open/+」: 在正常工作模式下,按下這個按鈕會啟動起重機。進入設定模式後,這個按鈕會 可用於增加菜單項目並向上調整值。在參數設定模式下,每個短語 按壓會增加一個點。長按持續增加至最大值,然後會重新開始。 最低。如果長時間按住,持續增加的速度會加快。 "Close/-": 在正常工作模式下,按下這個按鈕會降低音量。進入設定模式後,這個按鈕會 可用於減少菜單項目並向下調整值。在參數設定模式下,每個短語 按壓減少一格。持續按壓會逐漸降低至最低值,然後重新開始。 最大。如果長時間按住,持續減速速度會加快。 「菜單」:這個按鈕有三個功能: 1. 在正常工作模式下,長按此按鈕 3 秒,即可進入選取項目模式。 LED顯示器會顯示「P-XX」,然後您可按下「Open/+」或「Close/-」來選擇菜單項目; 2. 在菜單項目選擇模式下,短按「Menu」即可進入參數設定模式; 3. 完成參數設定後,短按即可儲存並退出。 「停止/取消」: 在正常工作模式下,此按鈕的功能為停止。在選取項目模式下,它會退出設定。 模式。在參數設定模式下,按下此按鈕會退出目前狀態,返回到選單。 選擇狀態(即返回上一級的菜單),且設定值是無效的。如果沒有按下任何按鈕 在「選取菜單」模式和「設定參數」模式下,嗶聲會持續響 60 秒。 然後控制器就會恢復正常工作模式。.
原廠手冊 · 5 ↗LED顯示器與省電功能+
控制板設有 4 位數字 LED 顯示器,可顯示障礙門的運作狀態、參數、選單項目和其他資訊。開機後,它會以低電力模式運作,在此模式下 LED 顯示器的亮度會調暗。按下任何按鈕即可將 LED 顯示器轉至正常工作模式,亮度會調高。若未按任何按鈕,則在 60 秒後會進入低電力模式,亮度調低,以降低功耗。若 2 分鐘內未按任何按鈕,LED 顯示器就會關閉,進入最低功耗狀態。.
原廠手冊 · 5 ↗設定並儲存參數+
三. 參數設定 您可以使用「MENU」按鈕長按 3 秒,即可進入參數設定模式。LED 會顯示「P-XX」。使用「開/ -」和「關閉/-」按鈕的短按或長按,即可選取相關的選項。短按會增加或減少一個;長按會持續增加或減少。再次按「MENU」即可進入指定項目的設定。按下「停止/取消」即可返回上一級或退出設定。完成參數設定後,必須再次按「MENU」確認,才能生效。按「停止/取消」而未按下的按鈕,控制板上的音響指示器會發出長音訊,退出設定模式,並返回正常工作模式。.
步驟
- 按住 Menu 3 秒鐘。.
- 使用「Open/+」或「Close/-」選擇 P-XX。.
- 按下「MENU」鍵以進入設定畫面,並調整該值。.
- 按下「MENU」保存。停止/取消會取消目前所做的變更。.
- 如果沒有按下按鈕,設定時間會在 60 秒後結束。.
運動與限制
P-00爆音提升速度+
缺省值80
範圍10-200
值越大,速度越快;值越小,速度越慢。若調整至 200,仍無法達到所需速度,請增加 P-72。 (當 P-63 為 0 或 1 時,超過 100 的值視為 100;當 P-63 設定為 2 時,超過 100 的值則有效)
原廠手冊 · 6 ↗P-01爆音降低速度+
P-02爆音提升減速角度+
P-03爆音提升終端速度+
P-04爆音下降減速角+
P-05爆音下端速度+
缺省值5
範圍1-80
在這種速度下,起落架的下降速度就會停止。如果下降速度太低,會導致起落架無法完全下降;如果下降速度太高,會導致起落架產生振動。如果 P-26 指令已設定了起落架的下降速度較低角度,且其在有效範圍內,則它將在低速單獨區以此速度運行。.
原廠手冊 · 6 ↗P-06爆發加速時間+
P-07爆音下加速時間縮短+
P-08水平位置精細調整+
缺省值15
範圍0-255
起揚臂水平位置與機械限位水平之間的距離。越大的值表示越遠,反之亦然。當障礙門完成自我檢查並進入鎖定狀態時,修改此參數會根據設定值,在實時更新障礙門的水平角度。(此參數不應設定過低,否則連接桿在固定位置時可能會觸及機械限制,可能導致機械結構和主機板受損。)
原廠手冊 · 6 ↗P-09垂直位置精細調整+
缺省值15
範圍0-255
起揚桿垂直位置與機械限位垂直位置之間的距離。較大的值表示距離較遠,反之亦然。當障礙門完成自我檢查並進入開放位置時,修改此參數會根據設定值,在實時更新障礙門的垂直角度。(此參數不應設定過低,否則連接桿在開放時可能會觸及機械限制,導致機械結構和主機板受損。)
原廠手冊 · 6 ↗P-10引擎類型+
來源不一致:預設列顯示為 0,但說明書顯示為 1。請確認此硬件的正確電機類型。.
缺省值0
範圍0-3
值範圍:0-3;預設值:1。由於電動機的霍爾極性不同、障礙門機構的減速比不同以及伸出臂的左右方向設定不同,此參數旨在與各種電動機和障礙門類型相兼容。0:電動機正極性,減速器正極性;1:電動機正極性,減速器負極性;2:電動機負極性,減速器正極性;3:電動機負極性,減速器負極性
原廠手冊 · 6 ↗P-17限制學習速度+
缺省值40
範圍10-80
為尋找上限和下限設不同的速度。進入主畫面後,第一個設定為尋找上限的速度。數字管顯示「1-XX」,其中 XX 表示尋找上限的速度。您可以使用「開/」和「關閉/-」來調整速度。設定上限速度後,按下「MENU」即可顯示「2-XX」,其中 XX 表示尋找下限的速度。同樣地,調整速度可以使用「開/」和「關閉/-」。設定上限和下限速度後,按下「MENU」即可儲存。如果在設定過程中按下「停止/取消」,參數將會失效。.
原廠手冊 · 7 ↗P-18限制搜尋模式+
P-19手動上限學習+
在執行此設定後,數碼管顯示 L-00。揚聲器自動升起並停下,顯示 L-01。操作方式與 P-21 一樣,找到垂直和水平限制。在學習到水平限制後,它自動返回設定頁面,表示成功。然後將 P-18 設定為 1,供使用。.
原廠手冊 · 7 ↗P-20手動降低限值學習+
與 P-19 的原理相同,但方向相反。進入設定後,會顯示 L-00,並自動找到下限。進入位置後,會停止並顯示 L-01。使用者則需手動找到水平和垂直位置。第一種確認為水平位置,顯示 L-02。第二種為垂直位置,並會返回設定頁面。然後將 P-18 設定為 2,即可使用。.
原廠手冊 · 7 ↗P-21手動上下限學習+
在執行此設定後,數碼管顯示 L-00。障礙門首先自動降低伸出臂。在設置位置後,它會自動抬升伸出臂。當在設置位置時,它會停止並顯示 L-01。當在設置位置時,它會停止並顯示 L-02。在此點,按下提升或降低按鈕即可提升或降低伸出臂,並按下解除即可停止。當達到機械限制時,會發出警報。使用者可以手動調整位置。一旦確定,按下「MENU」即可學習一個限制。按下第一次「MENU」會顯示 L-03。第二次則會顯示水平限制。按下第二次後,它會自動返回設定頁,表示學習成功。執行此設定後,必須將 P-18 設定為 0。.
原廠手冊 · 8 ↗P-22爆音提升反向緩衝時間+
P-23爆音下降緩衝時間+
P-24停止緩衝時間+
P-25爆音提升減速末端角度+
P-26爆音降低減速末端角度+
遙控器
P-11遙控學習模式+
P-12遠端控制學習+
缺省值0
範圍0-50
遠程控制學習:進入 P-12 後,系統會顯示目前儲存的遙控器數量。在此時,按順序按下開關、關閉、停止按鈕,即可學習。繼續按住直到遙控板嗶聲一次,然後按下下一按鈕。繼續按住直到遙控板發出長嗶聲,或數字在數盤上增加一格,表示學習完成。您可繼續學習下一台遙控器,或按「取消」返回。刪除遠程控制:在此選單中,按「+」或「-」調整已學習的遙控器數量,然後按「MENU」確認。此操作將刪除所有已學習的遙控器,且此數值將不再顯示。.
原廠手冊 · 7 ↗P-13遠端載具模式+
缺省值0
範圍0-3
0:正常遙控模式。(臨時協調模式登入方法:當障礙門完全打開後,長按遙控器開啟按鈕,持續按下超過 5 秒,即可臨時進入協調模式。嗶聲會持續響 2 秒。按下關閉即可退出協調模式,並關閉障礙門。)1:遙控器「開啟」模式進入協調模式。直到手動降低衝擊桿時,迴圈偵測器訊號才會處理。衝擊桿保持在抬高位置。2:手動模式。障礙門的所有開啟動作都會進入協調模式,迴圈偵測器則不會降低衝擊桿。3:解除協調模式。.
原廠手冊 · 7 ↗P-82藍牙連接+
當迷你程式首次透過藍牙連接主機板時,請輸入 P-82 模式,然後連接主機板的藍牙。一旦迷你程式擁有主機板的連線資料,就不需要再輸入 P-82 模式了。您可以直接透過藍牙進行連線。.
原廠手冊 · 13 ↗偵測與自動關閉
P-14逆向衝撞觸發時間+
P-15障礙力反向作用+
P-16障礙角度反轉+
P-27防撞功能+
缺省值1
範圍0-8
反撞擊口信號是否有效。 0:無效,觸發反撞擊信號時不會啟動起落架。 1:有效,觸發反撞擊信號時,在起落架下落過程中啟動起落架。 2:反撞擊口號改為「開放」口號功能。 3:反撞擊口號改為「關閉」口號功能。 4:反撞擊口號改為「迴圈偵測口號功能」。 (在反撞擊口號改為「開放」口號功能後,原本的「開放」口號功能就失效了。) 5:反撞擊口號連接至雷達,用於行人防撞功能。(在下落期間有效,在目標消失後重新啟動,即不改變原本的起落狀態,僅用於行人/車輛防撞功能。) 6:反撞擊口號改為「開放」口號功能,同時保留原本的「開放」口號功能有效。 7:反撞擊口號改為「消防緊急口號」。觸發時會啟動起落架,自動進入護送模式。 8:反撞擊口號改為「開放」,「停止口號」改為「迴圈偵測口號」。(原有的開關和迴圈偵測器端口將失效。)
原廠手冊 · 8 ↗P-28鎖定電源值+
缺省值255
範圍0-21, 255
當電動機在非機械鎖定區停止時,由於沒有機械鎖定,彈簧張力會拉起起重機。此功能使用控制器輸出控制鎖定,會導致電動機和板載設備過熱。建議根據實際情況設定,不要過高。設定為 255 時,為自動自適應鎖定功能。.
原廠手冊 · 8 ↗P-29開放式安裝鎖時間+
P-30近距離鎖定時間+
P-31反鎖功能+
P-32自動降低時間,無需循環偵測器+
P-33車輛通行證延遲時間縮短+
P-34環形偵測器計數+
缺省值1
範圍0-4
0:不計算提升,車輛通過後降低。1:計算提升訊號,最大數目為1。在迴圈偵測器被觸發時,會減少數目。當迴圈偵測器消失且數目為0時,會降低數目。2:計算提升訊號,最大數目為3。在迴圈偵測器被觸發時,會減少數目。當迴圈偵測器消失且數目為0時,會降低數目。3:計算提升訊號,最大數目為255。在迴圈偵測器被觸發時,會減少數目。當迴圈偵測器消失且數目為0時,會降低數目。.
原廠手冊 · 9 ↗P-35迴圈偵測器非偵測角度+
P-36迴圈偵測器觸發器頻率+
P-37環形偵測器訊號觸發判斷時間+
P-38環形偵測器訊號有效判斷時間+
P-42提升優先權+
缺省值1
範圍0-2, 50-80
0:任何狀態下,所有控制信號的優先順序都是相同的。1:起升衝擊器優先順序最高。其他信號在起升過程中無效。2:在起升衝擊器期間,如果車輛已經通過了環形探測器,則立即開始降低,而不等待障礙門完全打開。50-80:在起升衝擊器期間,如果車輛在完全打開之前已經通過了環形探測器,障礙門在達到此值設定的角度時開始降低。.
原廠手冊 · 9 ↗P-43爆音提升信號判斷時間+
P-58手動提升後自動關閉數目+
缺省值0
範圍0-255
當吊臂在正確位置時,如果手動提升超過 10 度,機器就會自動降低。這個參數表示該機器會多少次降低。當手動提升和降低的次數超過這個值時,該機器將不再啟動降低動作。每當正常提升和降低的次數超過這個值時,累積的自動降低次數就會重新計算。如果設定為 255,則不會進行計算,且此功能將一直保持開啟狀態。.
原廠手冊 · 11 ↗P-68在降低時暫停環形觸發器+
P-73自動降低速度,無需環迴偵測器+
缺省值40
範圍0-80
無迴圈偵測器的自動降低速度。設定為 0 時為無效。無迴圈偵測器的自動降低速度使用 P-01 (起落架自動降低速度)作為運行速度。當設定為非零時,此參數會取代 P-01 (起落架自動降低速度)作為運行速度。此功能解決了無迴圈偵測器自動降低速度過快且可能撞到行人的問題。可以設定相對較小的自動降低速度參數,以防止自動降低撞到行人。.
原廠手冊 · 12 ↗P-83Boom Raise Loop 非偵測角度+
P-89環形偵測器尾隨自動降低時間+
缺省值0
範圍0-255
用於解決前方車輛未離開環路偵測器的問題,當後方車輛發出開關訊號時,兩輛車距離過近,導致兩輛車同時按下環路偵測器。當前方車輛離開後,環路偵測器訊號仍未消失時,升降機仍未下落。設定值為此情況下的最低時間,單位為 10 秒。將設定值設為 0 可禁用此功能。.
原廠手冊 · 14 ↗系統及其他參數
P-39無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 9 ↗P-40無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 9 ↗P-41光感應器關閉閾值+
本條目指的是 P-46,但 D6 手冊指出 P-46 未經註冊。請確認安裝的硬體是否支援此功能。.
缺省值0
範圍0-50
0 -- 這個參數是無效的。光感測器完全由 P-46 的感光閾值控制。 其他 -- 光感測器無感光閾值。當環境光強度降至此值以下時,光感測器會在延遲後關閉。 (P-41 與 P-46 相配合使用。 P-46 設定了光通電閾值,而 P-41 則設定了光通電關閉閾值。將 P-41 設定為比 P-46 小的值,可以解決因光箱照射感光接收器而導致光箱控制不穩定的問題。)
原廠手冊 · 9 ↗P-44迴路輸出模式+
缺省值4
範圍0-7
0:交通燈模式:開關在原位關閉時關閉,在原位關閉時開關。1:/2:迴圈探測模式:在起升臂開始上升時關閉,在原位關閉時開關。3:交通燈模式1:通常關閉時與紅燈相連,通常開關時與綠燈相連。當障礙門到位後,迴圈探測器會關閉,而綠燈會亮起;否則迴圈探測器會開啟,紅燈會亮起。4:交通燈模式2:通常關閉時與紅燈相連,通常開關時與綠燈相連。迴圈探測器在起升臂上升時關閉,在起升臂下降時開關。6:手動提升警報:迴圈探測器在起升臂在原位關閉後,上升臂上升超過5度時關閉,可用來連接警報。7:脈衝模式:迴圈探測器在原位關閉時關閉1秒鐘,然後開關。.
原廠手冊 · 9 ↗P-45無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 11 ↗P-46無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 11 ↗P-47無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 11 ↗P-48無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 11 ↗P-49室外溫度+
此選項用於在數字顯示管上顯示目前的室外溫度。.
原廠手冊 · 11 ↗P-50防凍溫度閾值+
P-51防凍液噴射角度提升+
缺省值0
範圍0-45
範圍:0-45,預設值:0。防凍開關角度。當室溫降至P-50設定溫度且P-52防凍時間間隔已過時,障礙門將根據此參數設定的角度開啟,然後自動關閉。如果此參數為0,則防凍功能將會失效。P-51和P-52必須皆為非零值才能啟動防凍功能。.
原廠手冊 · 11 ↗P-52防凍液供應量增加,提升時間間隔+
缺省值0
範圍0-255
當室外溫度低於設定溫度時,計時器就會開始運作。如果障礙門在計時期間沒有移動,則會在此命令設定的時間內自動開啟至 P-51 的設定角度,然後自動關閉。將此參數設為 0 會禁用防凍功能。(單位:分鐘)
原廠手冊 · 11 ↗P-53防銹開口型+
缺省值0
範圍0-45
防銹升降角的設置。如果此參數為非零值,則在 P-54 命令指定的時間間隔之後,控制器將根據此參數指定的角度打開,然後自動關閉。在正常運作時,障礙門的升降動作將重設時間間隔並重新開始計時。如果此參數為 0,則防銹功能將被禁用。.
原廠手冊 · 11 ↗P-54防銹起重機提升時間間隔+
缺省值0
範圍0-255
如果障礙門安裝在某個地點,且長期未使用,可能會生鏽。您可以開啟此參數,讓障礙門在特定時間後自動開啟一次。開啟角度由 P-53 命令設定。如果此參數為 0,防鏽功能將會被關閉。P-53 和 P-54 必須皆為非零值,才能啟動防鏽功能。(單位:小時)
原廠手冊 · 11 ↗P-55設定比特率為 485+
P-56地址 485號+
P-57控制器主/從模式+
P-59自動測試+
缺省值0
範圍0-255
自動測試時間間隔。如果設定為 0,則自動測試將會被禁用。用於自動測試和老化測試。完成測試後,將此參數設定為 0,以取消自動測試。短按「開啟」按鈕即可開始自動測試。長按「開啟」按鈕即可開始模擬降低至中間位置,然後開始自動測試。單位:秒。
原廠手冊 · 11 ↗P-60恢復預設設定+
缺省值0
範圍0-255
此選項具有三個功能:清除遙控器、部分廠房重置和完全廠房重置。為了防止誤操作,在按下「MENU」完成操作之前必須先設定特定值。 5:清除遙控器。 10:廠房重置(遙控器與電機型號不會恢復)。 15:完全廠房重置。.
原廠手冊 · 11 ↗P-61無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 12 ↗P-62無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 12 ↗P-63自適應模式+
來源不一致:預設值為 3,但所列範圍為 0–2,且僅解釋了模式 0–2。請勿從其他模型推斷模式 3。.
缺省值3
範圍0-2
0:傳統模式。 1:使用自適應模式進行限位初始化。 2:使用自適應模式進行限位初始化以及爆震升降操作。.
原廠手冊 · 12 ↗P-64爆音提升/降低時間限制+
參數表提供可調整的延時設定範圍為 6 到 40 秒(預設為 30 秒),而 Err5/Err6 的描述則指出 15 秒。此問題的來源並不一致;請確認韌體運作狀況。.
缺省值30
範圍6-40
設定提升/降低臂的暫停時間。如果提升/降低臂超出設定時間而未達目標位置,障礙門將自動暫停並顯示提升暫停警告 (Err5) 或降低暫停警告 (Err6)。 (單位:秒)
原廠手冊 · 12 ↗P-65關機自動提升/降低電壓+
P-66剎車倒車電壓警告閾值+
「範圍」列列出了 30 到 100 V 的範圍,而描述檔亦指定了 0 的值,用於關閉警告功能。此來源例外會保留下來。.
缺省值55
範圍30-100
在障礙門彈簧配合不良的情況下,當電動機減速且產生過多的逆向電壓時,會發出警告音。警告音為5次快速嗶聲,數位顯示器顯示 ERR2。此警告不會影響障礙門的運作。可以透過降低障礙門的運轉速度或調整彈簧與衝頭的平衡來降低逆向電壓效果。(單位:V)。將設定為 0 可解除此警告。.
原廠手冊 · 12 ↗P-67顯示器主機板的電壓與電流+
缺省值1
範圍0-1
0:不顯示電壓和電流數據。1:在起揚和下降期間,數字管顯示器會顯示驅動電壓(單位:V)或驅動電流(單位:A)。在工作模式下,您可短按"Menu"(“選單”)按鈕來切換顯示電壓和電流。.
原廠手冊 · 12 ↗P-69關機自動啟動功能+
缺省值1
範圍0-4
設定關閉自動啟動選項。當 P-65 設定為非零且電源電壓被偵測為低于 P-65 設定值時,障礙門操作方式為:0:無動作;1:自動提升伸出臂;2:自動降低伸出臂;3:在開放/閉合位置時無動作;在中間位置時自動提升;4:在開放/閉合中間位置時無動作;在中間位置時自動降低速度。.
原廠手冊 · 12 ↗P-70自訂參數設定+
目前沒有功能
原廠手冊 · 12 ↗P-71過電流保護值+
缺省值120
範圍20-160
過電流保護值。當障礙閘門的運轉電流超過此值時,障礙閘門會自動停止運轉。如果在降低時發生過電流保護,障礙閘門會將此情況視為障礙物觸發。 (單位:0.1A)
原廠手冊 · 12 ↗P-72功率輸出+
P-74無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 12 ↗P-75無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 12 ↗P-76無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 12 ↗P-77無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 12 ↗P-78自動傳送障礙物狀態數據+
P-79無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 13 ↗P-80自適應控制係數+
P-81自適應模式限制學習功率+
缺省值40
範圍10-80
在自適應模式下,設定限值學習的最大功率。對於一些功率較低的電源,如果限值學習期間發生過電流過載保護,則可以降低此參數。對於調校不佳的彈簧反錘,在限值學習期間無法提供足夠的電機轉矩時,則可以增加此參數。.
原廠手冊 · 13 ↗P-84擴展埠模式+
缺省值0
範圍0-5
0: 485 模式。1-3:TX 引腳改為彩色燈帶閃爍模式。較大的值表示燈帶亮度更高。當 P-44 設定為 3 時,RX 引腳改為近場狀態輸出 (如果內建繼電器為常開狀態,則變為近場狀態輸出)。4:彩色燈帶閃爍模式 2。5:彩色燈帶閃爍模式 3。.
原廠手冊 · 13 ↗P-85無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-86無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-87無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-88控制介面停用+
P-90障礙物限制驗證+
繼電器輸出模式
P-440:交通燈模式+
接點在固定位置時關閉,在固定位置時開啟;接點在固定位置時關閉,在固定位置時開啟。
原廠手冊 · 10 ↗P-441: /+
P-442:迴圈偵測模式+
爆破開始時關閉,關閉時重新啟動繼電器
原廠手冊 · 10 ↗P-443:交通燈模式 1+
通常關閉的連接器會與紅燈相連,通常開的連接器會與綠燈相連。當障礙門打開後,繼電器會關閉,綠燈會亮起;反之,繼電器會開啟,紅燈會亮起。
原廠手冊 · 10 ↗P-444:交通燈模式 2+
通常關閉連接到紅燈,通常開連接到綠燈。當障礙門的角度超過60度時,繼電器會關閉,綠燈會亮;否則繼電器會打開,紅燈會亮。
原廠手冊 · 10 ↗P-445:交通燈模式 3+
迴旋軌在起揚時關閉,在降揚時開啟。
原廠手冊 · 10 ↗P-446:手動提升警報+
當起動桿在鎖定位置後,手動移動超過 5 度時,繼電器就會關閉。可用於連接警報器。
原廠手冊 · 10 ↗P-447:脈衝模式+
當關閉時,迴路會靜止1秒鐘,然後會自動打開。
原廠手冊 · 10 ↗故障碼
Err0錯誤0+
在清除遠端控制器和恢復出廠設定時,必須設定正確的確認值。若設定錯誤,將會導致 Err0 錯誤。.
原廠手冊 · 14 ↗Err1錯誤1+
保留。.
原廠手冊 · 14 ↗Err2錯誤2+
剎車反向電壓過高警示。通常是由於彈簧配對不佳和速度過快所導致。可透過調整彈簧與衝頭平衡並降低運轉速度來解決。您也可以將 P-66 設定值調高,以增加觸發閾值。.
原廠手冊 · 14 ↗Err3錯誤3+
懸臂升降站故障。可能原因:障礙門的彈簧損壞;懸臂升降速度過低;懸臂升降終端速度過低。可以增加懸臂升降速度和懸臂升降終端速度。.
原廠手冊 · 14 ↗Err4Err4+
懸掛臂下部失速。可能的原因:障礙門的彈簧過緊,懸掛臂未固定,懸掛臂下部速度過低。檢查彈簧是否過緊,懸掛臂是否已固定,並提高懸掛臂下部速度或懸掛臂下部速度。.
原廠手冊 · 14 ↗Err5錯誤 5+
參數表提供可調整的延時設定範圍為 6 到 40 秒(預設為 30 秒),而 Err5/Err6 的描述則指出 15 秒。此問題的來源並不一致;請確認韌體運作狀況。.
增加提升時間上限。問題出在提升時間超過 15 秒。可以增加提升速度和提升結束速度。.
原廠手冊 · 14 ↗Err6錯誤6+
參數表提供可調整的延時設定範圍為 6 到 40 秒(預設為 30 秒),而 Err5/Err6 的描述則指出 15 秒。此問題的來源並不一致;請確認韌體運作狀況。.
降低爆震時間。問題出在下限時間超過 15 秒。可以增加爆震時間的下限,以及爆震末端的下限。.
原廠手冊 · 14 ↗Err7錯誤7+
選擇電動機類型錯誤。可透過將 P-10 改為正確的類型來修正。.
原廠手冊 · 14 ↗Err8錯誤8+
保留。.
原廠手冊 · 14 ↗Err9Err9+
在提升時,由於彈簧破裂等原因,電動機會逆轉。.
原廠手冊 · 14 ↗顯示訊息
IDLEIDLE+
電路板連接不良(或鬆動),或電磁感應器故障。按下按鈕進入設定模式,找到 P-59,然後進入設定值界面。在此點,右側的 3 個 LED 指示燈會變成 3 個感應器水平指示燈,用於協助診斷感應器檢測問題。.
原廠手冊 · 15 ↗STOP停止+
障礙門已關閉到位
原廠手冊 · 15 ↗CLOSCLOS+
防護門正在關閉
原廠手冊 · 15 ↗OPEN開放+
防護門正在打開
原廠手冊 · 15 ↗HOLDHOLD+
防護閘門已妥善關閉
原廠手冊 · 15 ↗LOCK鎖+
障礙門鎖上了
原廠手冊 · 15 ↗FLETFLET+
運輸模式
原廠手冊 · 15 ↗圖解與修改
水平和垂直位置調整+
P-08/P-09的原圖。開啟源文件 PDF 頁面即可查看圖表。.
原廠手冊 · 16 ↗沒有低速區的育兒+
P-25 >= 90。開啟源 PDF 頁面,即可查看速度/位置圖。.
原廠手冊 · 16 ↗在低速區內駕駛+
P-25 P-02。開啟源 PDF 頁面即可查看圖表。.
原廠手冊 · 17 ↗在沒有低速區的情況下降低速度+
P-26 = 0。開啟 PDF 元文件頁面,即可查看圖表。.
原廠手冊 · 17 ↗在低速區降低速度+
P-26 不等於 0,P-26 < P-04。開啟 PDF 元文件頁面,即可查看圖表。.
原廠手冊 · 18 ↗安裝孔尺寸+
請參閱 PDF 第 21 頁上的原尺寸圖紙。.
原廠手冊 · 21 ↗V2.1 · 2023-10-26+
初步草案
原廠手冊 · 22 ↗V3.0 · 2024-03-30+
新增插件式交通燈接口
原廠手冊 · 22 ↗V3.1 · 2025-03-25+
新增功能 P-84:擴展埠模式
原廠手冊 · 22 ↗V3.2 · 2025-04-16+
「MENU」功能 P-84新增項目 4 和項目 5
原廠手冊 · 22 ↗V3.3 · 2025-05-30+
新增功能 P-41:光感測器關閉閾值
原廠手冊 · 22 ↗V3.4 · 2025-06-17+
新增 P-90 選單功能:障礙物限制驗證
原廠手冊 · 22 ↗V3.5 · 2025-08-21+
「MENU」功能 P-27新增項目 8
原廠手冊 · 22 ↗V3.51 · 2026-05-29+
功能表 P-27 修改了第 5 項
原廠手冊 · 22 ↗接線圖
主機板接頭+
提供的接線圖重現了原始控制器接線圖。請將接線標籤與硬體變種與原圖相匹配。.
原廠手冊 · 19 ↗具有插頭式交通燈連接口的變型+
所提供的圖像中的第二張圖是原來的插件式交通燈接口變體。請使用與您的硬件相匹配的圖表。.
原廠手冊 · 20 ↗交通燈的接線+
請參閱原 P-44 交通燈接線圖。資料來源描述了共極 LED 條帶,並指出要將共極條帶的電源供應線(12 V / GND 接線)反轉。.
原廠手冊 · 10 ↗原始 PDF 頁面:19、20。額外照明圖示連結至其來源頁面條目。產品相容性不予推論。.
未找到匹配項目。.
D8 DC無刷障礙門控制器
D8障礙門控制器的設定、參數、繼電模式、故障碼與接線圖。.
手動版本 3.81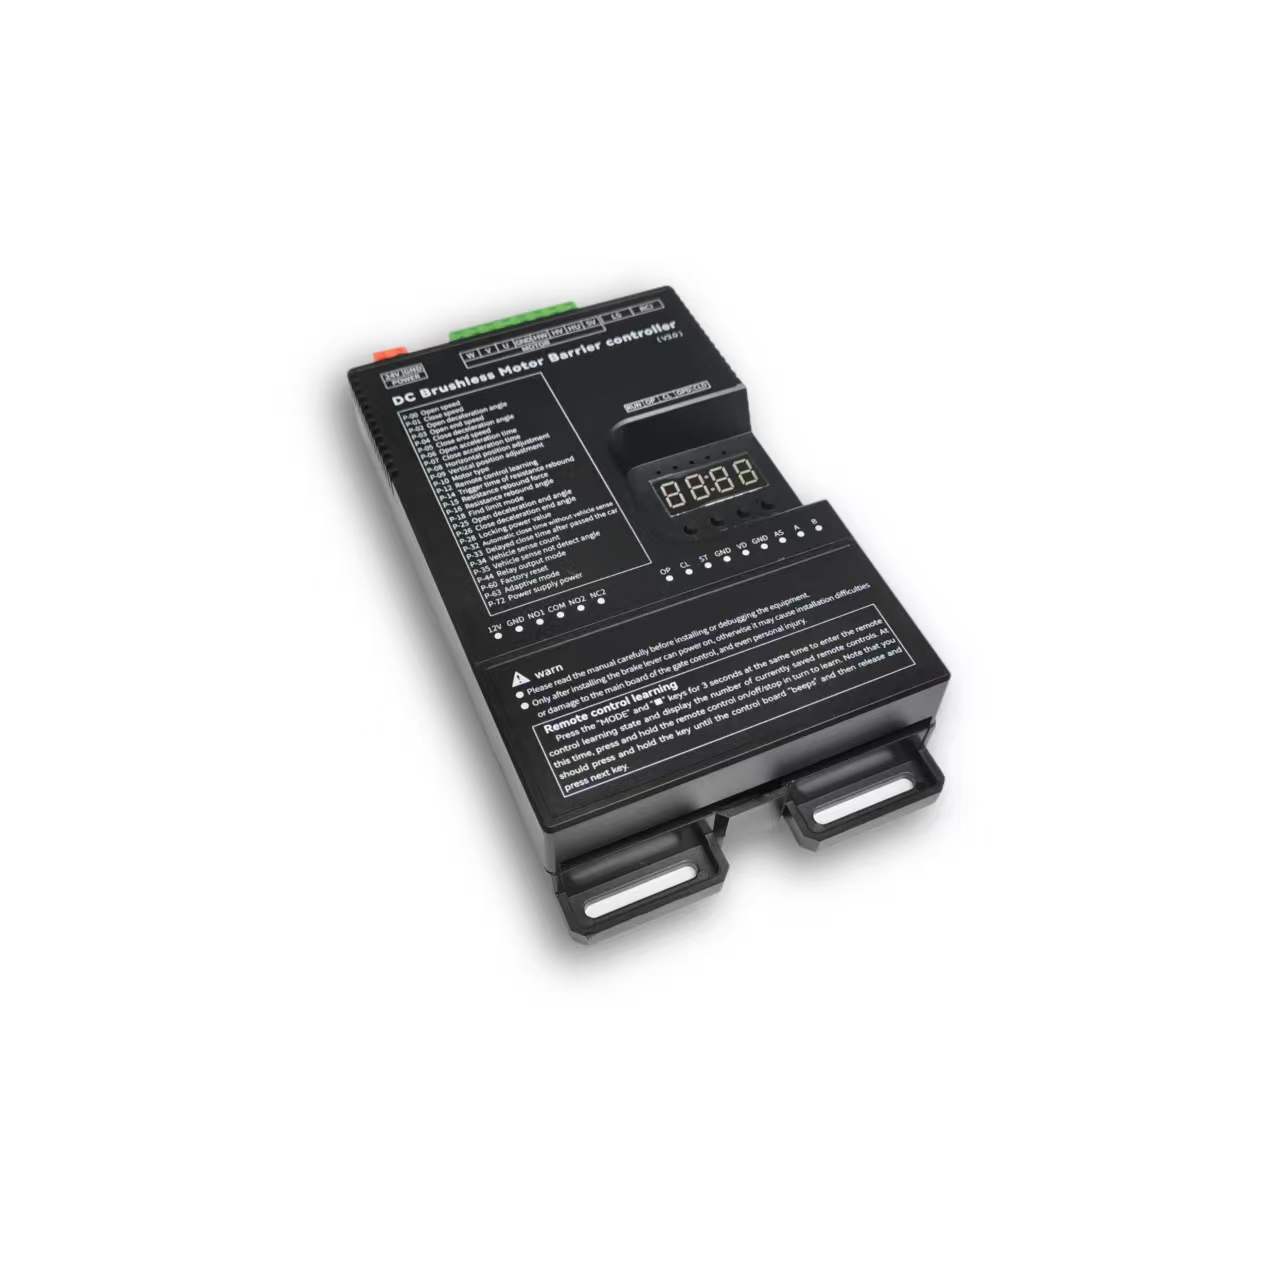
安全與規格
安裝、操作與維護+
在使用前請閱讀說明書,並作為參考。請在允許的溫度和濕度範圍內運輸、使用和存放。請勿將液體放置於容器內,請保持通風良好,並勿堵塞通風口。請避免過度壓力、過強的振動和浸入水中。請將產品裝入原裝包裝或具同等保護性的容器。建議使用接地孔的接地設備。請勿自行拆卸產品,並請由合格人員安裝和維修。請在未經授權的情況下,切勿拆卸產品或延長、縮短或增加產品的重量。.
原廠手冊 · 2 ↗技術規格+
電源:DC 24V +/-10% 10A 馬力:最大 250W 靜電功率:<2W 隆起/下落速度:可調為 1%-100% 工作溫度:-40℃ ~ 75℃ 操作濕度:30%~80% (無結露)
原廠手冊 · 2 ↗產品特色+
DC 24 V 電源;靜電功率低於 2 W;最大電機功率 250 W;獨立提升/降低速度;多級速度控制;工作噪音低於 50 dB。電機過電流、過載、短路、電機故障和反向極性保護。外接遙控輸入、可設定參數、防風防凍、防銹和繼電器輸出模式。用於廣告照明的燈光感應控制。.
原廠手冊 · 2 ↗在更改參數之前+
某些預設的預定值可能與參數表中的預設值不同。請使用此控制器模型的條目與手冊版本。原有的不一致情況會標示在相關條目旁邊。.
原廠手冊 · 6 ↗按鈕與設定
按鈕:開啟/關閉/選單/停止+
1. 按鈕描述 控制器有 4 個按鈕。從左到右,它們分別是 "Open/+"、"Close/-"、"Menu" 和 "Stop/Cancel"。通過這些 4 個按鈕,可以設定控制器中的各種參數。 「Open/+」:在正常工作狀態下,按下這個按鈕會啟動揚聲器。進入設定狀態後,這個按鈕可用於增加選單項目並向上調整設定值。在參數設定狀態下,短按可每按一次增加 1 個,長按則會持續增加至最大值,然後開始從最小值開始。如果長時間按住,持續增加會加快速度。 「閉鎖/-」:在正常工作狀態下,按下此按鈕會降低音量。進入設定狀態後,可以使用此按鈕來減少選單項目並向下調整設定值。在參數設定狀態下,短按會每按一次降低 1 個。長按會持續降低至最小值,然後開始從最大值開始。如果長時間按住,持續的降低會加快速度。 「Menu」:這個按鍵有 3 個功能: 1. 在正常工作模式下,長按此鍵3秒鐘,即可進入選取菜單項目狀態。LED將顯示「P-XX」,接著您即可按「Open/+」和「Close/-」按鈕來選擇菜單項目; 2. 在菜單項目選擇狀態下,短按「Menu」即可進入參數設定狀態; 3. 完成參數設定後,短按即可儲存並退出。 「停止/取消」:在正常工作模式下,此按鈕的功能為停止。在選取項目狀態下,它會退出設定狀態。在參數設定狀態下,按下此按鈕會退出目前狀態,返回至選取項目狀態(即返回到上一項選取項目),且設定值將會失效。如果選取項目狀態和參數設定狀態中沒有任何按鈕操作超過60秒鐘,音響指示器會發出長嗶聲,控制器將會返回至正常工作狀態。.
原廠手冊 · 5 ↗LED顯示器與省電功能+
控制板設有四位數字的 LED 顯示器,可顯示障礙門的運作狀態、參數、選單項目和其他資訊。開機後,它會進入低電力模式,在此期間 LED 顯示器的亮度會調暗。按下任何按鈕即可將 LED 顯示器轉入正常工作模式,亮度會提高。如果沒有按下任何按鈕,則會在 60 秒後進入低電力模式,並調暗 LED 亮度以降低耗電量。如果 2 分鐘內沒有按下任何按鈕,則 LED 顯示器就會關閉,進入最低能耗狀態。.
原廠手冊 · 5 ↗設定並儲存參數+
3. 參數設定 您可以使用「MENU」按鈕長按 3 秒,即可進入參數設定狀態。透過短按「開/ -」和長按「關閉/-」按鈕,即可選擇菜單項目。短按即可增加或減少 1 個,長按即可持續增加或減少。再次按「MENU」即可進入指定項目的設定。按下「停止/取消」即可返回上一級或退出設定。設定指定參數後,必須按「MENU」按鈕確認,方能生效。若 60 秒內無任何按鍵操作,控制板上的音響指示器會發出長音訊,退出設定狀態,並返回正常工作狀態。.
步驟
- 按住 Menu 3 秒鐘。.
- 使用「Open/+」或「Close/-」選擇 P-XX。.
- 按下「MENU」鍵以進入設定畫面,並調整該值。.
- 按下「MENU」保存。停止/取消會取消目前所做的變更。.
- 如果沒有按下按鈕,設定時間會在 60 秒後結束。.
運動與限制
P-00爆發速度提升+
缺省值80
範圍10-200
值越大,速度越快;值越小,速度越慢。當值達到200且所需的速度仍未達到時,請增加P-72。 (當P-63為0或1時,超過100的數值視為100;當P-63設定為2時,超過100的數值即有效)
原廠手冊 · 6 ↗P-01爆音降低速度+
P-02爆破提升減速角度+
P-03提升爆震速度+
P-04爆音降低減速角度+
P-05爆音降低終端速度+
缺省值5
範圍1-80
起升機降落速度終止時的速度。如果設定的值過小,會導致降落不完整;如果設定的值過大,會導致起升機振動。如果 P-26 在有效範圍內設定了起升機降落低速角度,則起升機將在低速統一區段以此速度運作。.
原廠手冊 · 6 ↗P-06爆發加速時間增加+
P-07爆音降低加速時間+
P-08水平位置精細調整+
缺省值15
範圍0-255
從起揚臂水平位置到水平機械限位的距離。值越大,距離越遠,反之亦然。當障礙門完成自我檢查並進入設置位置狀態時,可以使用手動轉動來即時修改此參數。這個參數不能太小,否則連接桿在完全關閉時會觸及機械限制,可能導致機械結構和主板受損。.
原廠手冊 · 6 ↗P-09垂直位置精細調整+
缺省值15
範圍0-255
衝擊桿垂直位置至機械限位垂直位置之間的距離。值越大,距離越大,反之亦然。當障礙門完成自我檢查並進入設定位置狀態時,此參數可透過手動旋轉進行實時修改。此參數不能太小,否則連接桿在完全打開時會撞到機械限位,可能導致機械與主板受損。.
原廠手冊 · 6 ↗P-10電動型+
缺省值0
範圍0-3
由於不同的電動機霍爾極性、障礙門閘門機構減速比以及左/右臂的設置方向,此參數適用於各種電動機和障礙門閘的搭配。 0:電動機 正極性,減速機正極性;1:電動機正極性,減速機負極性;2:電動機負極性,減速機正極性;3:電動機負極性,減速機負極性 極性
原廠手冊 · 6 ↗P-17限制位置學習速度+
缺省值40
範圍10-80
為尋找上限和下限位置設定不同的速度。進入主畫面後,第一個設定為尋找上限的速度。顯示屏會顯示「1-XX」,其中 XX 代表尋找上限的速度。按下「開/」和「關閉/-」即可調整速度。設定上限速度後,按下「MENU」即可顯示「2-XX」,其中 XX 代表尋找下限的速度。同樣的步驟即可調整速度。完成設定後,按下「MENU」即可儲存。如果在設定過程中按下「停止/取消」,設定將會失效。.
原廠手冊 · 7 ↗P-18限制位置搜尋模式+
P-19手動學習上限+
在執行此設定後,顯示屏會顯示 L-00。揚聲器會自動升到最大限度,並停止動作,顯示 L-01。操作方式與 P-21 一樣,只需搜尋垂直與水平的限制。在學習到水平位置後,揚聲器會自動返回設定頁面,表示成功完成。接著將 P-18 設定為 1,即可使用。.
原廠手冊 · 7 ↗P-20手動學習下限+
與 P-19 的原理相同,但方向相反。進入後,顯示屏會顯示 L-00。當達到該限值時,系統會自動停止並顯示 L-01。使用者則需手動設定水平和垂直位置。第一個確認為水平位置,顯示為 L-02。第二個為垂直位置,然後系統會返回設定頁面。設定 P-18 為 2 可使用。.
原廠手冊 · 7 ↗P-21手動學習上下限值+
進入此設定後,顯示屏會顯示 L-00。當閘門自動降低時,會顯示 L-01;當達到限位時,閘門會自動升起,直到達到限位位置並停止,顯示 L-02。在此時,按下升起或降起按鈕即可升起或降下閘門;按下解除按鈕即可停止。機械限位會觸發警報。使用者可手動調整位置。按下「MENU」即可學習一個限位位置。按下「MENU」的第一次按鈕會設定垂直限位,顯示 L-03;第二次按鈕會設定水平限位。第二次按鈕之後,閘門會自動返回設定頁面,表示學習成功。設定此功能後,必須同時將 P-18 設定為 0。.
原廠手冊 · 7 ↗P-22爆震後彈回緩衝時間+
P-23爆音降低反彈緩衝時間+
P-24停止緩衝時間+
缺省值60
範圍10-255
在揚起或下落期間按住「停止」按鈕時,電動機停止運轉所需時間。如果時間過長,會導致停機速度非常緩慢且穩定;如果時間過短,可能會導致瞬間電流過大。(單位:0.01秒)
原廠手冊 · 8 ↗P-25隆起提升減速端的角度+
P-26爆音降低減速端角度+
遙控器
P-11遠端控制學習方法+
範圍為 0–4,但僅解釋了 0、1 和 4 的模式。模式 2 和 3 並未記錄。.
缺省值0
範圍0-4
0:按開/關/停止按鈕進行學習;1:按任何一個鍵進行學習;4:按特定類型遙控器的單鍵學習(在此模式下最多可學習 200 個遙控器,不適用於非原廠遙控器)。注意:如果原始設定不是 4,將此參數設定為 4 時,會自動清除已學習的遙控器;如果原始設定是 4,將其他值設定時也會自動清除已學習的遙控器。.
原廠手冊 · 7 ↗P-12遠端控制學習+
缺省值0
範圍0-50
遠端控制學習:進入 P-12 後,系統會顯示目前儲存的遠端控制數量。按順序按下遠端控制的開/關/停止按鈕,即可學習。按住按鈕直到遠端控制板嗶聲一次,然後松開按鈕,按下下一按鈕。當遠端控制板嗶聲出現長嗶聲或顯示的數值增加 1 次,則學習就完成。您可繼續學習下一台,或按「取消」返回。 刪除遠端控制:在此選單中,按「+」或「-」調整已學習的遠端控制數量,按「MENU」確認,並在該數值之後刪除已學習的遠端控制。.
原廠手冊 · 7 ↗P-13遙控車隊模式+
缺省值0
範圍0-3
0:正常遙控模式;(臨時協調模式進入:當障礙門完全開放後,長按遙控器「開啟」按鈕,持續按下超過 5 秒即可進入臨時協調模式。嗶聲會持續響 2 秒。按下「關閉」即可退出臨時協調模式,障礙門會自動關閉。) 1:遙控器「開啟」模式進入協調模式。在手動降低起重機臂前,地面感測器訊號將不會進行處理,起重機臂仍會保持抬高; 2:手動模式。所有起重機臂開啟動作都會進入協調模式,地面感測器則不會降低起重機臂。 3:解除協調模式。.
原廠手冊 · 7 ↗P-82藍牙連接類型+
缺省值1
範圍0-3
藍牙驗證許可:當迷你程式首次透過藍牙連接主機板時,在正常工作狀態下,請長按「暫停」3秒。嗶聲會發出長音,並顯示「LY」,表示開始30分鐘的藍牙驗證許可。然後執行藍牙連接操作。一旦迷你程式擁有主機板的連接資料,之後與該主機板的連線即可直接驗證。 0:允許驗證的電話直接連接; 1:不允許驗證的電話直接連接。每次連線都需要長按「暫停」來開啟藍牙驗證許可; 2:每次開機自動啟動30分鐘的藍牙連接驗證許可; 3:禁用迷你程式藍牙連接。.
原廠手冊 · 14 ↗偵測與自動關閉
P-14障礙物反彈觸發時間+
P-15阻力反彈力+
P-16障礙物反彈角度+
P-27防撞功能+
缺省值1
範圍0-9
反撞門訊號有效性:0:無效,觸發反撞門訊號時,起落機不會升起。1:有效,觸發反撞門訊號時,在起落機下落過程中升起。2:反撞門訊號與「開關」接口功能串聯。3:反撞門訊號與「關閉」接口功能串聯。4:反撞門訊號與地面感應器接口功能串聯。(在串聯後,原本的接口功能便會失效。)5:連接雷達的反撞門訊號,用於行人反撞。(在起落機下落時有效,在目標消失後重新開始下落,即不會改變原本的升降狀態,僅適用於人或車的反撞。)6:反撞門訊號與「開關」接口功能串聯,同時保留原本的「開關」接口功能有效性。7:反撞門訊號與「火警」接口功能串聯。當觸發時,會啟動推進器,並自動進入巡邏模式。 8:防撞接口被編碼為 Open,停止接口被編碼為地面感測器。 (原本的 Open 和地面感測器接口已失效。) 9:防撞接口被編碼為地面感測器接口,原本的地面感測器接口仍有效。.
原廠手冊 · 8 ↗P-28關閉電源+
缺省值255
範圍0-255
當電動機在非機械鎖定區停止時,由於沒有機械鎖定,彈簧力會拉動起重機提升。此功能使用控制器輸出控制鎖定,可能會導致電動機與板載設備過熱。建議根據實際情況設定,不要過高。當值為 255 時,鎖定功率會自動調整。.
原廠手冊 · 8 ↗P-29鎖定時間至完全開啟位置+
P-30鎖定時間至完全關閉位置+
缺省值0
範圍0-255
鎖扣在達到完全關閉位置後,在解除鎖扣之前,需要維持鎖扣的鎖緊狀態多久? (單位:秒) 如果設定為 255,鎖扣將在無時間限制的情況下保持在完全關閉狀態。.
原廠手冊 · 8 ↗P-31反鎖轉動功能+
P-32無地面感應器的自動降低時間+
P-33車輛通過時延遲降低時間+
P-34地面感測器的數量+
缺省值1
範圍0-4
0:沒有提升起重機的訊號,車輛經過時會降低起重機的提升速度。1:計算提升起重機的訊號,最大數值為1。當地面感測器被觸發時,數值會遞減。當地面感測器消失且數值為0時,降低起重機的提升速度。2:計算提升起重機的訊號,最大數值為2。當地面感測器被觸發時,數值會遞減。當地面感測器停止工作且數值為 0 時,請降低起升臂高度。 3:當地面感測器觸發起升訊號時,數值會遞減。當地面感測器停止工作且數值為 0 時,請降低起升臂高度。 4:當地面感測器觸發起升訊號時,數值會遞減。當地面感測器停止工作且數值為 0 時,請降低起升臂高度。 5:當地面感測器觸發起升訊號且數值為 100 時,起升臂高度會自動提升至最大高度。當地面感測器消失且計數為 0 時,請降低起揚臂。.
原廠手冊 · 9 ↗P-35地面感測器偵測角度無限制+
P-36地面感應器觸發蜂鳴器的頻率+
P-37地面感測器訊號觸發判斷時間+
P-38地面感測器訊號有效判斷時間+
P-42優先事項提高爆發力+
「範圍」列中列出了 0 到 2 的值,但「描述」欄中也列出了 50 到 80 的值。請確認是否支援這些額外的角度值。.
缺省值1
範圍0-2
0:所有狀態下,所有控制信號的優先順序都是相同的。1:起升衝浪機的優先順序最高。在起升衝浪機期間,其他信號均無效。2:在起升衝浪機期間,如果車輛已經通過地面感測器,則衝浪機立即開始下落,無需等待閘門完全打開。50-80:在起升衝浪機期間,如果車輛在閘門完全打開之前已經通過地面感測器,閘門就會在此值設定的角度開始下落。.
原廠手冊 · 9 ↗P-43爆音提示時間的判斷時間+
P-58手動開關後自動關閉計數+
缺省值0
範圍0-255
當起升桿完全關閉且手動提升超過 10 度時,該機器將自動降低起升桿。此參數設定了降低的次數。當手動提升和降低的次數超過此值時,將不會再次啟動降低動作。每一次正常提升/降低動作都會重置自動降低的次數,直到達到 0。如果設定為 255,則不會進行計算,且此功能將一直保持開啟狀態。.
原廠手冊 · 13 ↗P-68起爆時停止地面感測器動作+
缺省值0
範圍0-1
0: 當地面感應器在起升過程中被觸發時,障礙門會自動升起起升桿;1: 當地面感應器在起升過程中被觸發時,障礙門會停留在目前的位置(可部分作為反超價錢功能)。.
原廠手冊 · 13 ↗P-73無地面感應器的自動降低速度+
缺省值40
範圍0-80
無地面感應器的自動降低速度。若設定為 0,則無效。無地面感應器的自動降低速度使用 P-01 (龍骨降低速度)作為降低速度。若設定為非零值,此參數會取代 P-01 (龍骨降低速度)作為降低速度。此功能解決了無地面感應器自動降低速度過快導致行人受傷的問題。可以設定相對較小的自動降低速度參數,以防止自動降低速度撞上行人。.
原廠手冊 · 14 ↗P-83Boom 提升地面感測器無偵測角度+
P-89地面感測器持續監測車輛下降時間+
缺省值0
範圍0-255
用於解決前車未離開地面感應器的問題,而後車發出開關訊號並過於逼近,導致前車離開地面感應器,但訊號仍未消失,且起落架未下落。設定值為此情況下的降低時間,單位為 10 秒。將設定值設為 0 可禁用此功能。(30 表示 300 秒)
原廠手冊 · 15 ↗系統及其他參數
P-39無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 9 ↗P-40無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 9 ↗P-41光感應器燈關閉閾值+
缺省值0
範圍0-50
0:此參數無效。光感應燈由 P-46 完全控制。其他:光感應燈的關閉閾值為 0。當環境光強度降至該值以下時,光感應燈會開始延遲關閉。 (P-41 與 P-46 相配合使用。 P-46 設定了關閉閾值, P-41 設定了開關閾值。通過將 P-41 的值設定為比 P-46 小的值,您可以解決光箱照明會影響光感應器接收器的問題,導致光箱控制變得不穩定。)
原廠手冊 · 9 ↗P-44迴路輸出模式+
缺省值3
範圍0-19
預設:3。控制器具有兩個繼電器。繼電器輸出可以通過輸出模式進行設定,以滿足不同的應用需求。0:行車燈模式 1:廣告燈模式 2:地面感應模式 3:行車燈模式 1 4:行車燈模式 2 5:脈衝模式 6:行車燈模式 3 7:行車燈模式 4 8:障礙門工作狀態模式 9:行車燈模式 5 10:/ 11:/ 12:障礙門工作狀態 2 13:地面感應器,開放信號通過 14:開放信號通過 + 行車燈 15:開放位置脈衝 + 行車燈 16:障礙門工作狀態 3 17:障礙門位置脈衝輸出 18:大型車門開關地面感應器訊號同步 + 行車燈 19:廣告燈 + 大型車門開關地面感應器訊號同步,請參閱以下「繼電器輸出與繼電器開關閉合自檢查關係表」以詳細了解。.
原廠手冊 · 9 ↗P-45光感測器值+
當前的環境光強度。值越小,環境越明亮。.
原廠手冊 · 12 ↗P-46光感測閾值+
P-47開門延遲+
P-48關閉延遲+
P-49室外溫度+
此選項會在 LED 顯示器上顯示目前室外溫度。.
原廠手冊 · 12 ↗P-50防凍液的溫度閾值+
P-51防凍液銷售量激增 銷售角度提升+
缺省值0
範圍0-45
範圍:0-45,預設值:0。防凍液啟動角度。當室溫降至P-50設定值時,在P-52時間週期結束後,障礙門會以此參數設定的角度開啟,然後自動關閉。如果此參數為 0,防凍液功能將會被禁用。只有當 P-51 和 P-52 的值都是非零時,防凍液功能才會被啟用。當室溫降至設定值以下時,開始計時。如果障礙門在計時期間不移動,當達到此命令設定的時間週期時,障礙門會開啟至 P-51 的設定角度,然後自動關閉。.
原廠手冊 · 12 ↗P-52防凍液需求激增,時間間隔越來越短+
缺省值0
範圍0-255
當室溫降至設定值以下時,啟動時間就會開始。如果障礙門在啟動時間段內沒有移動,則根據此指令設定的時間間隔後,障礙門會根據 P-51 設定的角度打開,然後自動關閉。如果將此參數設為 0,則無霜功能將會被禁用。 (單位:分鐘)
原廠手冊 · 12 ↗P-53防銹開角+
缺省值0
範圍0-45
防銹臂的升降角度提高。如果此參數不為 0,則在 P-54 指定的時間間隔之後,控制器將根據此參數指定的角度打開,然後自動關閉。在正常運作時,防銹臂的升降會重設時間間隔並重新開始計時。如果此參數為 0,則防銹功能將被關閉。.
原廠手冊 · 12 ↗P-54防銹產品的興起延長了生產週期+
缺省值0
範圍0-255
如果障礙門安裝在某個地點,且沒有使用很久,可能會生鏽。您可以開啟此參數,讓障礙門在特定時間之後自動開啟一次。開啟角度由 P-53 設定。如果此參數為 0,防鏽功能將會被關閉。P-53 和 P-54 必須為非零值,才能啟動防鏽功能。(單位:小時)
原廠手冊 · 13 ↗P-55設定為 485 波特率+
P-56地址 485+
P-57控制器主/從模式+
P-59自動測試+
缺省值0
範圍0-255
自動測試時間間隔。 0 表示自動測試已停用。用於自動測試和老化測試。在測試後將此參數設定為 0,以取消自動測試。短按「開啟」即可開始自動測試,開啟/關閉位置自動測試。長按「開啟」即可開始模擬爆震降低至中間位置,然後開始自動測試。.
原廠手冊 · 13 ↗P-60恢復原來的設定+
缺省值0
範圍0-255
此選項具有三個功能:清除遙控器;部分重置出廠設定;完全重置出廠設定。為了防止誤操作,在按下「MENU」完成操作之前必須設定特定值。 5:清除遙控器 10:重置出廠設定(遙控器與電動機型號不會恢復) 15:完全重置出廠設定
原廠手冊 · 13 ↗P-61無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 13 ↗P-62無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 13 ↗P-63自適應模式+
P-64障礙門升降時鐘暫停+
參數表提供可調整的延時設定範圍為 6 到 40 秒(預設為 30 秒),而 Err5/Err6 的描述則指出 15 秒。此問題的來源並不一致;請確認韌體運作狀況。.
缺省值30
範圍6-40
設定障礙門升降棒的升降時間限制。如果障礙門升降棒未達到指定時間而仍未升降到位,障礙門將自動暫停,並顯示升降時間限制警告(Err5)或降降時間限制警告(Err6)。(單位:秒)
原廠手冊 · 13 ↗P-65關機自動提升/降低電壓+
P-66煞車後退電壓警告閾值+
「範圍」列列出了 30 到 100 V 的範圍,而描述檔亦指定了 0 的值,用於關閉警告功能。此來源例外會保留下來。.
缺省值55
範圍30-100
對於阻擋門的彈簧配合不良的情況,會警告當電動減速產生過高的逆向電壓時。警告音為 5 次快速嗶聲,顯示器會顯示 ERR2。此警告不會影響阻擋門的運作。可以透過降低阻擋門的運作速度或調整彈簧與衝頭的平衡來減輕此問題。(單位:V)。將設定為 0 可解除此警告。.
原廠手冊 · 13 ↗P-67LED顯示器驅動電壓與電流+
缺省值1
範圍0-1
0:不顯示電壓和電流數據。1:在揚升和降落期間,LED顯示器會顯示驅動電壓(單位:V)或驅動電流(單位:A)。在工作模式下,短按「MENU」即可在電壓和電流顯示之間進行切換。.
原廠手冊 · 13 ↗P-69關機自動啟動功能+
缺省值1
範圍0-4
設定關閉自動啟動選項。當 P-65 未為 0,且電源電壓被偵測為低于 P-65 的設定值時,障礙門的處理方式為:0:不採取任何動作;1:自動提升伸出臂;2:自動降低伸出臂;3:在開/關位置時無動作;在中間位置時自動提升伸出臂;4:在中間位置時無動作;在低速位置時自動降低伸出臂。.
原廠手冊 · 13 ↗P-70自訂參數設定+
來源手冊中沒有提供操作說明。.
原廠手冊 · 14 ↗P-71過載保護值+
缺省值140
範圍20-160
過電流保護值。當障礙閘門的運轉電流超過此值時,障礙閘門會自動停止運作。如果在提升臂下落期間發生過電流保護,障礙閘門會將此情況視為障礙反彈。(單位:0.1A)
原廠手冊 · 14 ↗P-72功率輸出+
P-74無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-75無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-76無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-77無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-78自動發送障礙門狀態數據+
P-79無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-80無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 14 ↗P-81自適應模式限制學習功率+
缺省值50
範圍10-80
在自適應模式下,最大功率用於學習限制位置。對於功率較低的電源,如果在限制學習期間發生過電流保護,則可以降低此參數。對於相容性較差的彈簧反錘,在限制學習期間,在揚升/降落時,其動力不足,則可以增加此參數。.
原廠手冊 · 14 ↗P-84擴展埠模式+
P-85無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 15 ↗P-86無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 15 ↗P-87無證食品選擇區+
原廠手冊將此選單位置標示為 “/”,且未提供任何設定指令。.
原廠手冊 · 15 ↗P-88控制介面停用+
P-90障礙門限制檢查+
繼電器輸出模式
P-440:交通燈模式+
繼電器 1:開啟時完全打開,關閉時完全關閉 繼電器 2:完全開啟時關閉,完全關閉時開啟
原廠手冊 · 10 ↗P-441:廣告模式+
第 1 節:用於廣告屏障門的應用。根據外部光感測器啟閉廣告門燈。 第二個繼電器:當推進器達到完全關閉位置後關閉,並在 5 度以上時可手動提升;可用於連接警報器。
原廠手冊 · 10 ↗P-442:地面感應模式+
第 1 節:啟動時關閉;完全關閉時開啟 第2個接力:未使用
原廠手冊 · 10 ↗P-443:交通燈模式 1+
繼電器 1:與廣告燈模式相同,用於廣告屏障門。廣告屏障門的燈光會根據外部連接的光感測器來開啟/關閉。 繼電器 2:常開觸點連接到紅燈,常閉觸點連接到綠燈。當障礙門完全打開時,繼電器關閉,綠燈亮起;否則,繼電器斷開,紅燈亮起。.
原廠手冊 · 10 ↗P-444:交通燈模式 2+
繼電器 1:與紅色燈通相連:當障礙門開始關閉時,繼電器會關閉;當障礙門完全打開後,則會解除連接。 繼電器 2:與綠燈相連:當障礙門完全打開後,繼電器會關閉,當障礙門開始關閉時則會解除連接。.
原廠手冊 · 10 ↗P-445:脈衝模式+
第 1 繼電器:當障礙門完全關閉時,繼電器會關閉 1 秒,然後斷開連接。 第二個繼電器:繼電器在障礙門完全關閉後關閉,而當障礙門完全打開後,繼電器就會切斷連接。.
原廠手冊 · 10 ↗P-446:交通燈模式 3+
繼電器 1:與廣告照明模式相同。用於廣告屏障門。根據外部光感測器開啟/關閉廣告門燈。 繼電器 2:常開連接紅色燈,常開連接綠色燈。當障礙門的角度超過 60 度時,繼電器會關閉,綠色燈會亮起。否則繼電器會開啟,紅色燈會亮起。.
原廠手冊 · 10 ↗P-447:交通燈模式 4+
第 1 個繼電器:在推進臂升起時開啟;在推進臂下降時關閉。 第二個迴路:在推進臂抬起時關閉;在推進臂降低時開啟。.
原廠手冊 · 10 ↗P-448:障礙門工作狀態模式+
第 1 個繼電器:當障礙門完全關閉時,繼電器會關閉;而在障礙門在中間位置運作或暫停狀態時,則會切斷連接。 第 2 個繼電器:當障礙門完全打開時,繼電器會關閉;而在障礙門運行或暫停狀態時,在中間位置則會斷開連接。.
原廠手冊 · 10 ↗P-449:交通燈模式 5+
第1關:根據外部連接的光感測器,打開或關閉廣告屏門的燈光。 第二個繼電器:當障礙門完全關閉時,繼電器就會關閉,而在其他所有狀態下則會斷開連接。.
原廠手冊 · 10 ↗P-4410: /+
第1環節:/ 第2個接力:/
原廠手冊 · 10 ↗P-4411: /+
第1環節:/ 第2個接力:/
原廠手冊 · 10 ↗P-4412:屏障門的工作狀態 2+
第1個繼電器:繼電器在起升時關閉,而在下降時關閉,而在所有其他狀態下則會斷開連接。 第二個繼電器:當障礙門完全打開時,繼電器會關閉,而在其他狀態下則會斷開連接。.
原廠手冊 · 10 ↗P-4413:地面感測器,開放訊號通過+
迴路 1:符合「迴路偵測器」訊號輸入狀態。 繼電二:符合「開放」信號輸入狀態。.
原廠手冊 · 10 ↗P-4414:開放訊號通過 + 行車燈+
迴路 1:符合「開放」信號輸入狀態。 繼電器 2:通常關閉的觸點連接到紅燈,通常開的觸點連接到綠燈。當障礙門完全打開且綠燈亮起時,繼電器就會關閉;在所有其他情況下,紅燈就會亮起。.
原廠手冊 · 10 ↗P-4415:開放式位置脈衝 + 行車指示燈+
第1個繼電器:當障礙門完全打開時,該繼電器會關閉1秒鐘,然後切斷連接。 繼電器 2:通常關閉的觸點連接到紅燈,通常開的觸點連接到綠燈。當障礙門完全打開且綠燈亮起時,繼電器就會關閉;在所有其他情況下,紅燈就會亮起。.
原廠手冊 · 11 ↗P-4416:障礙門的工作狀態 3+
第1個繼電器:當起重機下降時,繼電器會關閉,而在其他所有狀態下則會斷開連接。 第二個繼電器:繼電器在起升時關閉,而在所有其他狀態下則會切斷連接。.
原廠手冊 · 11 ↗P-4417:障礙門位置脈衝輸出+
第1個繼電器:當障礙門完全打開時,該繼電器會關閉1秒鐘,然後切斷連接。 繼電器 2:當障礙門完全關閉時,繼電器會關閉 1 秒鐘,然後斷開連接。.
原廠手冊 · 11 ↗P-4418:大型車門開關地面感測器訊號同步+交通燈+
第 1 環節:當大型車輛啟動閘門開啟時,迴路偵測器的輸出會同步化(若開閘持續時間超過 1.5 秒,則視為大型車輛開啟閘門的訊號)。 繼電器 2:通常關閉的觸點連接到紅燈,通常開的觸點連接到綠燈。當障礙門完全打開且綠燈亮起時,繼電器就會關閉;在所有其他情況下,紅燈就會亮起。.
原廠手冊 · 11 ↗P-4419:廣告燈+大型車門開關地面感應器同步訊號+
繼電器 1:與廣告燈模式相同。 繼電器 2:當大型車輛啟動閘門時,通常開放的觸點會同步調控迴路偵測器的輸出(超過 1.5 秒的開放閘門觸點持續時間被視為大型車輛啟動閘門的訊號;建議設定為 2 秒)。.
原廠手冊 · 11 ↗故障碼
Err0錯誤0+
在清除遠端控制器和恢復出廠設定時,必須設定正確的確認值。如果設定錯誤,將會導致 Err0 錯誤。.
原廠手冊 · 16 ↗Err1錯誤1+
保留。.
原廠手冊 · 16 ↗Err2錯誤2+
剎車反向電壓過高警告。通常是由於彈簧搭配不佳和速度過快所導致。可透過調整彈簧與衝頭平衡並降低運轉速度來解決。您也可以將 P-66 設定值調高,以提高觸發閾值。.
原廠手冊 · 16 ↗Err3錯誤3+
懸垂式起重機停機架。可能原因:障礙門的彈簧已損壞;懸垂式起重機的起重速度過低;懸垂式起重機的終端起重速度過低。請提高懸垂式起重機的起重速度和終端起重速度。.
原廠手冊 · 16 ↗Err4Err4+
爆破機降落架故障。可能原因:障礙門的彈簧過緊,爆破機未固定,爆破機降落速度或降落末端速度過低。檢查彈簧是否過緊,爆破機是否已固定,並提高降落速度或降落末端速度。.
原廠手冊 · 16 ↗Err5錯誤 5+
參數表提供可調整的延時設定範圍為 6 到 40 秒(預設為 30 秒),而 Err5/Err6 的描述則指出 15 秒。此問題的來源並不一致;請確認韌體運作狀況。.
提升爆震時間上限。原因:提升爆震時間超過 15 秒。請提高提升爆震速度和爆震終端速度。.
原廠手冊 · 16 ↗Err6錯誤6+
參數表提供可調整的延時設定範圍為 6 到 40 秒(預設為 30 秒),而 Err5/Err6 的描述則指出 15 秒。此問題的來源並不一致;請確認韌體運作狀況。.
爆震降低時間限制。原因:爆震降低時間超過 15 秒。請增加爆震降低速度和爆震降低終端速度。.
原廠手冊 · 16 ↗Err7錯誤7+
選擇錯誤:請透過 P-10 將選擇錯誤的類型更改為正確的類型。.
原廠手冊 · 16 ↗Err8錯誤8+
保留。.
原廠手冊 · 16 ↗Err9Err9+
在提升時,由於彈簧破裂或其他類似情況,會導致電動機反轉。.
原廠手冊 · 16 ↗顯示訊息
IDLEIDLE+
電機未連接,或電機出現霍爾故障。可能原因:接線鬆動。透過進入主機設定的按鈕,找到 P-59,然後進入值設定界面。右側的 3 個 LED 指示燈將變為 3 個霍爾感測器水平指示燈,以協助診斷霍爾感測問題。.
原廠手冊 · 16 ↗STOP停止+
障礙門完全關閉
原廠手冊 · 16 ↗CLOSCLOS+
防護門正在關閉
原廠手冊 · 16 ↗OPEN開放+
防護門正在打開
原廠手冊 · 16 ↗HOLDHOLD+
障礙門完全打開
原廠手冊 · 16 ↗LOCK鎖+
障礙門鎖上了
原廠手冊 · 16 ↗FLETFLET+
運輸模式
原廠手冊 · 16 ↗圖解與修改
水平和垂直位置調整+
P-08/P-09的原圖。開啟源文件 PDF 頁面即可查看圖表。.
原廠手冊 · 17 ↗沒有低速區的育兒+
P-25 >= 90。開啟源 PDF 頁面,即可查看速度/位置圖。.
原廠手冊 · 17 ↗在低速區內駕駛+
P-25 P-02。開啟源 PDF 頁面即可查看圖表。.
原廠手冊 · 18 ↗在沒有低速區的情況下降低速度+
P-26 = 0。開啟 PDF 元文件頁面,即可查看圖表。.
原廠手冊 · 18 ↗在低速區降低速度+
P-26 不等於 0,P-26 < P-04。開啟 PDF 元文件頁面,即可查看圖表。.
原廠手冊 · 19 ↗安裝孔尺寸+
請參閱 PDF 第 21 頁上的原尺寸圖紙。.
原廠手冊 · 21 ↗V1.0 · 2023-04-24+
初步草案
原廠手冊 · 22 ↗V2.0 · 2023-09-26+
功能 P-27新增項目 5:安裝於雷達系統的防撞端點,用於識別人員與車輛
原廠手冊 · 22 ↗/ · 2024-05-07+
Menu 功能 P-27新增項目 6:防撞界面,編碼為「Open」界面功能
原廠手冊 · 22 ↗/ · 2024-06-24+
「MENU」功能 P-13新增第 2 項:手動模式
原廠手冊 · 22 ↗/ · 2024-07-15+
「MENU」功能 P-13新增項目 3:禁用護送模式
原廠手冊 · 22 ↗V3.0 · 2024-12-02+
功能選單 P-11新增項目 4:按鍵學習指定型遙控器;功能選單 P-88、P-89新增
原廠手冊 · 22 ↗V3.1 · 2025-01-07+
「MENU」功能新增項目 12、13、14、15、16
原廠手冊 · 22 ↗V3.2 · 2025-03-25+
功能按鈕 P-27新增功能 7:防撞接口多路化為「消防接口」,啟動時會自動提升爆音並進入護送模式;新功能按鈕 P-84:擴展接口模式
原廠手冊 · 22 ↗V3.3 · 2025-04-17+
「MENU」功能 P-84新增項目 4、5;「MENU」功能 P-44新增項目 17
原廠手冊 · 22 ↗V3.4 · 2025-05-30+
新功能 P-41:光感應燈關閉閾值
原廠手冊 · 22 ↗V3.5 · 2025-08-21+
新增功能 P-27:新增項目 8;新增功能 P-90:障礙門限制驗證
原廠手冊 · 22 ↗V3.6 · 2025-09-10+
「MENU」功能 P-27新增項目 9;「MENU」功能 P-44新增項目 18、19
原廠手冊 · 22 ↗V3.7 · 2025-11-21+
「MENU」功能 P-63新增項目 3
原廠手冊 · 22 ↗V3.8 · 2026-01-16+
P-82 菜單功能新增藍牙連接模式
原廠手冊 · 22 ↗V3.81 · 2026-05-26+
功能表 P-27 修改了第 5 項
原廠手冊 · 22 ↗接線圖
主機板接頭+
提供的接線圖重現了原始控制器接線圖。請將接線標籤與硬體變種與原圖相匹配。.
原廠手冊 · 20 ↗交通燈的接線+
請參閱原 P-44 交通燈接線圖。資料來源描述了共極 LED 條帶,並指出要將共極條帶的電源供應線(12 V / GND 接線)反轉。.
原廠手冊 · 12 ↗廣告照明佈線+
請參閱原來的廣告照明電路佈線圖和 P-44 繼電器模式。.
原廠手冊 · 11 ↗原始 PDF 頁面:20。額外照明圖示連結至其來源頁面條目。產品相容性並非可推論之結果。.
未找到匹配項目。.
K2 Swing Gate Controller User Manual
找到控制器設定、接線連接以及顯示訊息。.
手動版本 2.1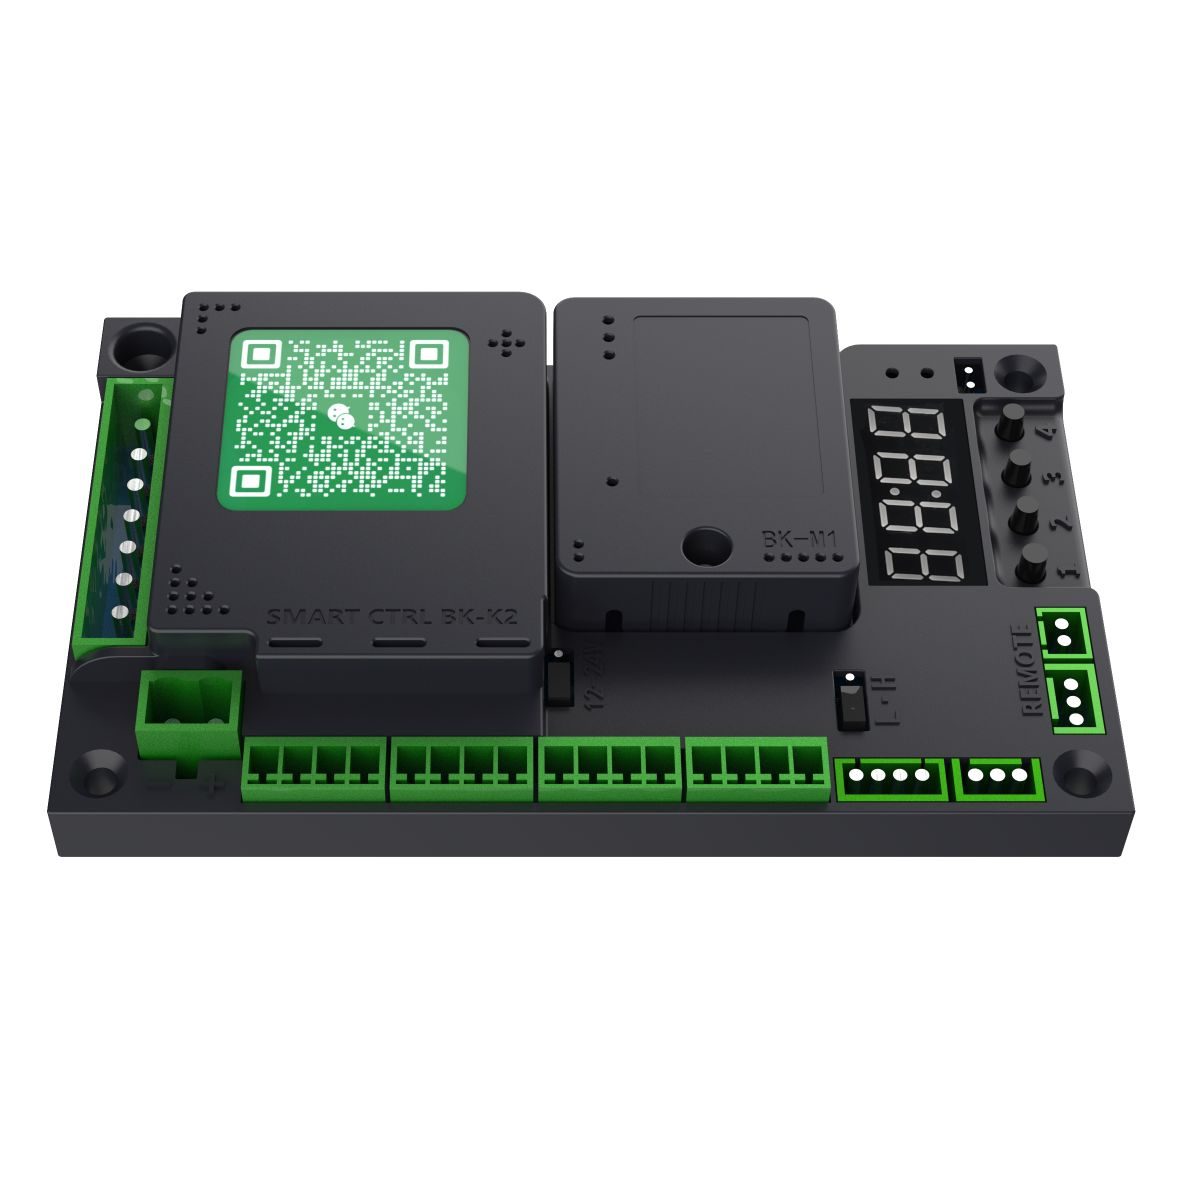
用於這些產品中
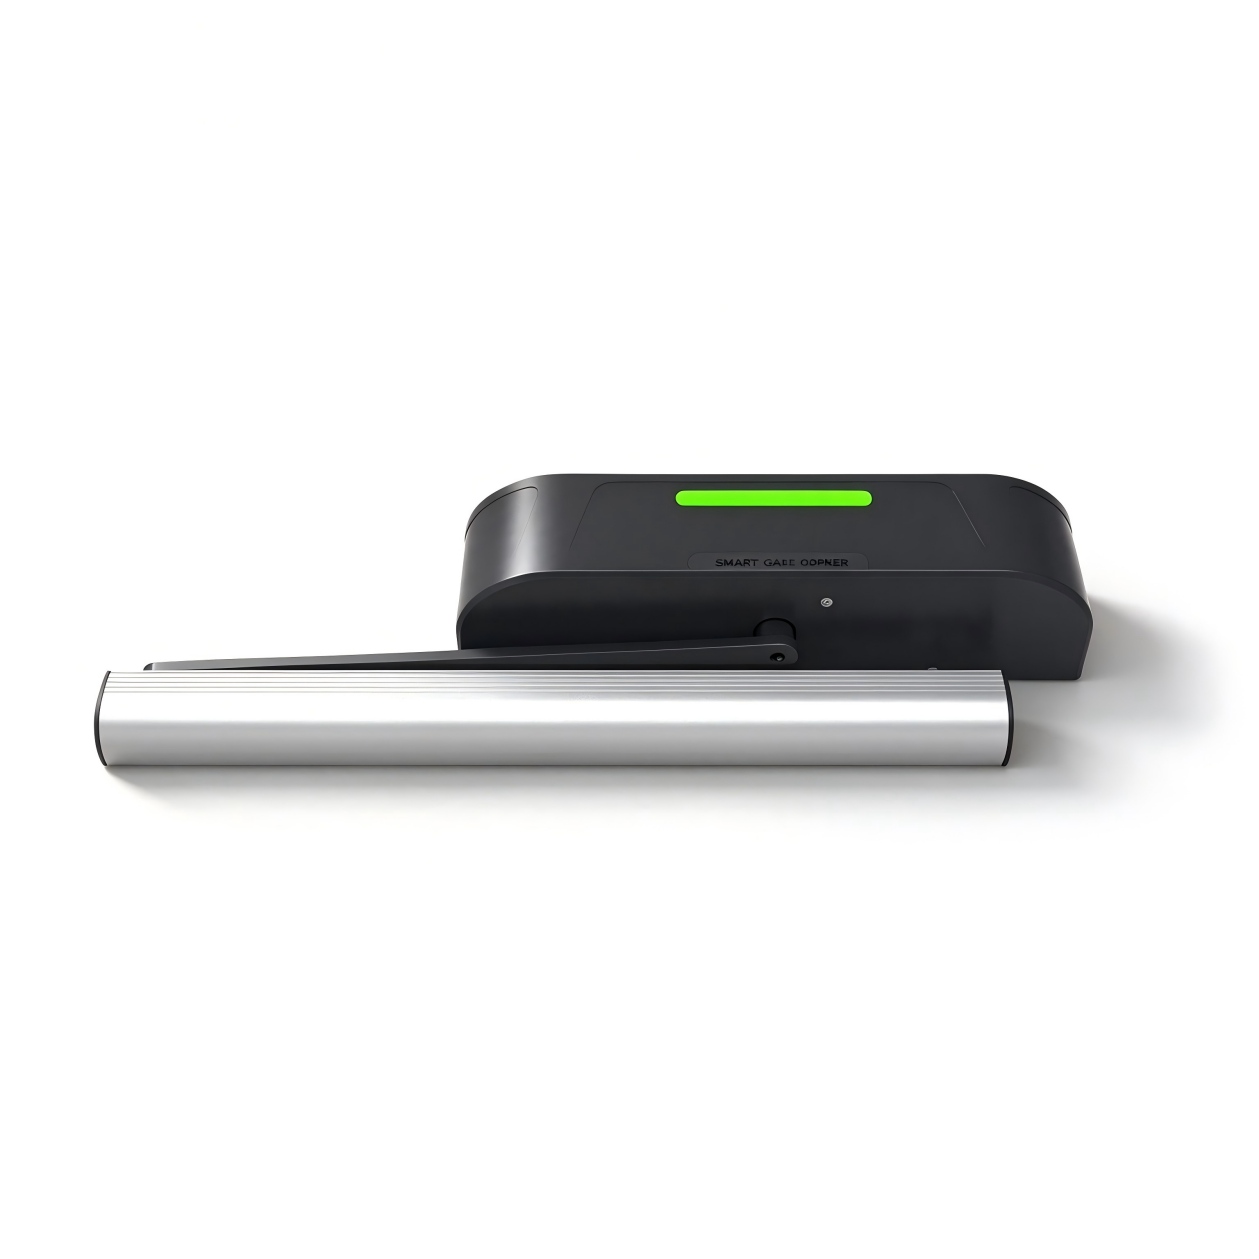
H3 升降閘門系列
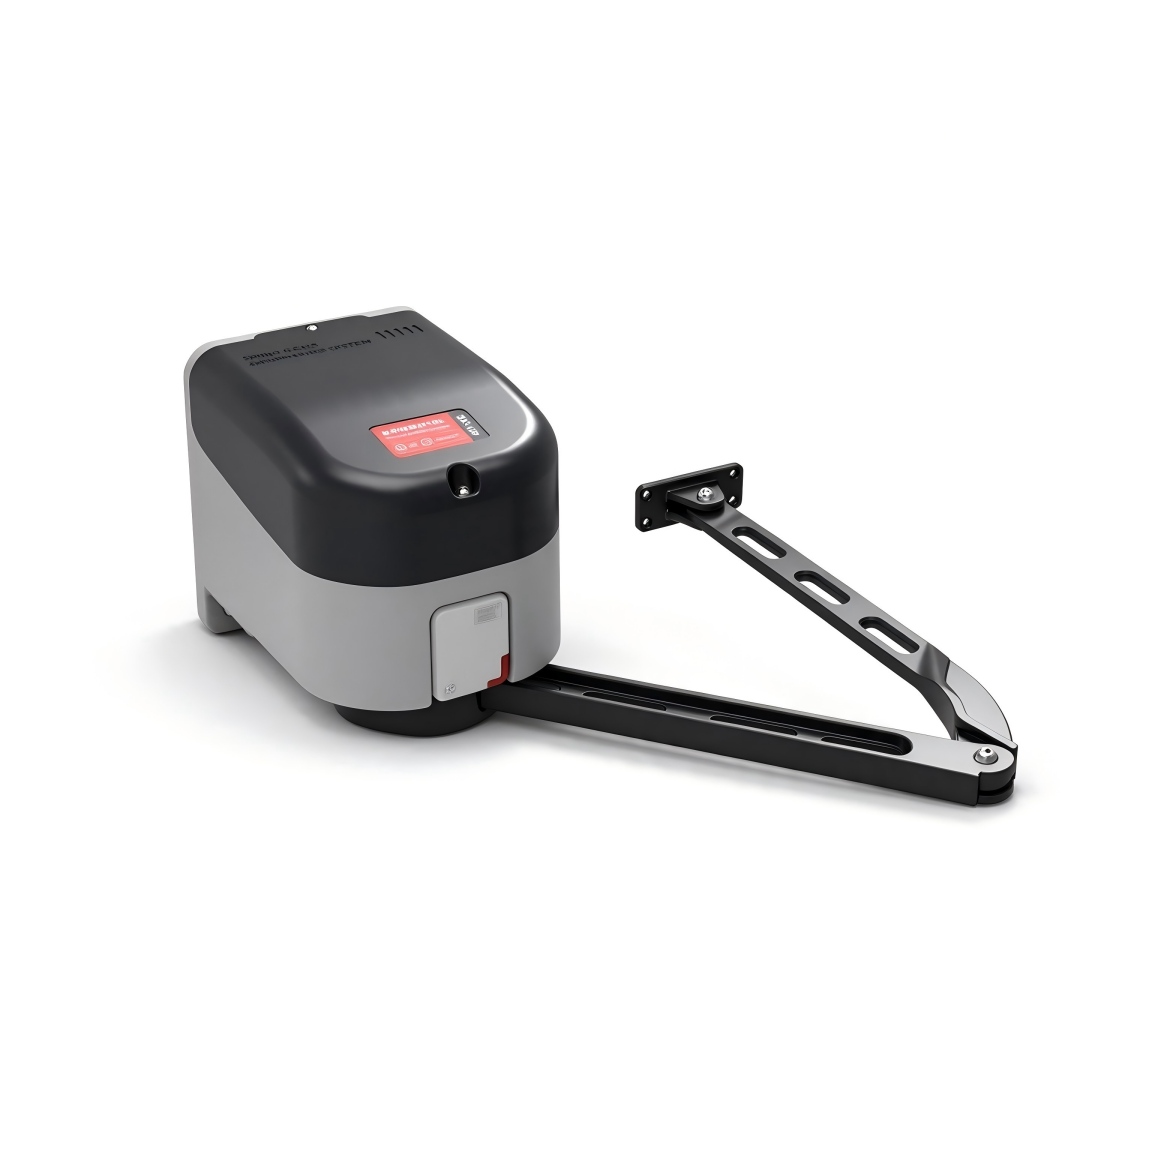
H5 升降閘門系列
H9 升降門系列
故障碼
Err0錯誤0+
清除遙控器或恢復出廠預設時,必須設定正確的確認值;如果確認值不正確,則會傳回 Err0 錯誤碼。.
原廠手冊 · 15 ↗Err1錯誤1+
保留。.
原廠手冊 · 15 ↗Err2錯誤2+
制動時反向EMF電壓過高警告;可透過降低操作速度加以解決。.
原廠手冊 · 15 ↗Err3錯誤3+
開業時出現的問題。可能的原因:開關速度過低,或開關結束時的開關速度過低。請提高開關速度和開關結束時的開關速度。.
原廠手冊 · 15 ↗Err4Err4+
閉鎖槽。可能的原因:閉鎖速度或閉鎖終點速度過低。請提高閉鎖速度或閉鎖終點速度。.
原廠手冊 · 15 ↗Err5錯誤 5+
開局時間 – 開局時間超過了 P-49。增加開局速度和結束開局速度。.
原廠手冊 · 15 ↗Err6錯誤6+
關閉時間限制 – 關閉時間超過了 P-49。請提高關閉速度和關閉結束速度。.
原廠手冊 · 15 ↗Err7錯誤7+
錯誤的電機型號選擇;透過 P-22 將其變更為正確的型號。.
原廠手冊 · 15 ↗Err8錯誤8+
保留。.
原廠手冊 · 15 ↗常見的功能
P-00開關速度運動與速度+
P-01閉鎖速度運動與速度+
P-06開關速度運動與速度+
P-07結尾閉鎖速度運動與速度+
P-08開關結束時的減速角度運動與速度+
P-09鎖定終止減速角度運動與速度+
P-13遠端學習遙控器與存取+
缺省值0
範圍0-60
遠端學習:進入 P-13 畫面時,會顯示目前儲存的遙控器數量。在學習過程中,請按順序按開、關閉和停止遙控器的按鈕。繼續按住每個按鈕,直到控制板發出一次嗶聲;然後按下一按鈕。當控制板發出一次長嗶聲或數字顯示器顯示的數字增加一倍時,學習就完成;接著您可以學習下一台遙控器,或按「取消」退出。 遠端刪除:在此選項中,按「+」或「」即可更改已學習的遙控器的值,然後按「MENU」鈕確認並刪除與該值相符的遙控器。.
步驟
- 輸入 P-13 以查看儲存的遠端數目。.
- 在遙控器上按順序按開、關閉和停止按鈕。當顯示板嗶聲一聲後,繼續按住每個按鈕,然後鬆開。.
- 一聲長嗶聲或記憶遙控器數目的增加,表示學習成功。.
- 學習另一種遙控方式,或按「CANCEL」退出。.
P-14自動關閉延遲遙控器與存取+
P-16了解開倉交易引擎與系統+
缺省值0
範圍0-0
進入設定畫面時會顯示 L-00;控制器會自動尋找關閉限位位置,當達到該位置時會停止,然後顯示 L-01。手動按下「OPEN/CLOSE」按鈕即可找到完全開啟的位置,然後按確定以儲存該開啟位置。.
步驟
- 輸入 P-16。L-00 顯示,閘機會自動尋找關閉限值。.
- 當閘門到達鎖定限值後,L-01就會出現。.
- 使用 OPEN/CLOSE 來找到完全開放的狀態。.
- 按確定以儲存開啟的交易位置。.
P-18阻塞逆轉敏感性感測器與保護+
P-19阻力逆轉力感測器與保護+
P-20阻塞逆轉角度感測器與保護+
P-23開關方向引擎與系統+
P-27重置出廠設定引擎與系統+
缺省值0
範圍0-255
此選項具有三個功能:清除遙控器、部分重置出廠設定和完全重置出廠設定。為了防止意外操作,必須設定特定值,然後按下「MENU」按鈕以完成操作。 5:清除遙控器;10:重置出廠設定(遙控器與電動機類型不重置);15:完全重置出廠設定。.
原廠手冊 · 7 ↗P-31感測器連接埠功能設定 1感測器與保護+
缺省值2
範圍0-7
範圍:0-7,預設值:2。此參數適用於 IN1 輸入端。不同的值具有不同的功能。0:禁用;1:人體感應功能:當沒有人被檢測到時,會立即關閉;2:人體感應功能:在沒有人被檢測到時,會在開啟後待定時間後關閉;3:外部訊號輸入僅在完全關閉時才接受;在關閉時未被檢測到;4:OPEN 功能:“ACCESS+” 和 “ACCESS” 端子已啟動;5:OPEN − 功能:“ACCESS+” 和 “ACCESS” 端子已停止運作;6:關閉;7:停止。.
原廠手冊 · 7 ↗P-32感測器連接埠功能設定 2感測器與保護+
該範圍列為 0–7,但選項 8 也已描述。請與您的供應商確認支援的選項。.
缺省值2
範圍0-7
範圍:0-7,預設值:2。此參數適用於 IN2 輸入端。不同的值具有不同的功能。0:禁用;1:人體感測器功能:當沒有人被檢測到時,會立即關閉;2:人體感測器功能:在沒有人被檢測到時,會關閉後等待開關時間;3:外部訊號輸入僅在完全關閉後才接受;在關閉過程中未被檢測到;4:OPEN 功能:“ACCESS+”和“ACCESS”端子已啟動;5:OPEN − 功能:“ACCESS+”和“ACCESS”端子已停止運作;6:關閉;7:停止;8:外部霍爾限值模式。.
原廠手冊 · 7 ↗P-39電動鎖類型鎖與配對閘門+
缺省值0
範圍0-3
範圍:0-3,預設值:0。不同的值代表不同的鎖類型。0:電磁鎖——啟動時鎖定,停電時解除鎖定;1:電動鎖扣——啟動時解除鎖定,停電時鎖定;2:電動控制鎖扣——啟動時解除鎖定,停電時無動作,鎖定後自動鎖定;3:機械鎖扣——啟動時解除鎖定;門在關閉時依靠自身的慣性鎖定。.
原廠手冊 · 8 ↗P-64雙門型鎖與配對閘門+
「範圍」列顯示為 0–6;「描述」則顯示為 0–4,但包含選項 5 和 6。確認支援的模式。.
缺省值0
範圍0-6
範圍:0-4,預設值:0,其中:0:單門;1:雙門主葉——另一葉必須設定為2;2:雙門副葉——另一葉必須設定為1;3:不對稱式雙門主葉——另一葉必須設定為4;4:不對稱式雙門副葉—— 其他葉片必須設定為 3;5:連結門的主葉片 – 其他葉片必須設定為 6;6:連結門的副葉片 – 其他葉片必須設定為 5。雙葉門、不對稱葉門和連動門是用對稱組合的:一邊是主葉,另一邊是副葉。.
原廠手冊 · 8 ↗P-65不均勻的葉片門開啟延遲鎖與配對閘門+
缺省值10
範圍0-100
範圍:0-100,預設值:10。單位:0.1 秒。此參數僅在 P-64 設定為 3 (不對稱門的主葉) 時有效。在開啟時,主葉先開啟,而後繼葉則在設定延遲後開啟;在關閉時,主葉先關閉,而後繼葉則在設定延遲後關閉。.
原廠手冊 · 8 ↗P-66不規則葉形門的等待角度鎖與配對閘門+
缺省值15
範圍0-90
在通電後的初始限位動作中,主葉與副葉首先按 P-66 設定的角度開啟,然後開始關閉以求達到限位。對於不對稱門的主葉,主板只有在副葉完全關閉後才會開始關閉;在正常開啟/關閉時,如果主葉達到 P-66 設定的角度但副葉尚未完全關閉,主葉就會停止並等待;副葉完全關閉後,主葉會再次關閉。.
原廠手冊 · 8 ↗P-71單按鈕切換功能遙控器與存取+
接線圖標示為 P71:3,但參數表列出的是 0–2。在確認後方可使用該圖示值。.
缺省值2
範圍0-2
0:未編碼。1:編碼為 PUSH 功能。此端口所觸發的開關會將開關訊號同步至 RS-485 裝置 ID 2 的 Slave,所有關閉訊號亦會同步至 RS-485 裝置 ID 2 的 Slave。2:編碼為 PUSH 功能;訊號會變為倒序觸發,或是持續 3 秒後觸發。當長按 3 秒後觸發開關時,開關訊號會同步至 RS-485 裝置 ID 2 的 Slave,所有關閉訊號亦會同步至 RS-485 裝置 ID 2 的 Slave。 (PUSH 連接埠描述:當主板完全開放狀態時,觸發 PUSH 會關閉閘門;當主板進入其他任何狀態時,觸發 PUSH 會開啟閘門。)
原廠手冊 · 8 ↗P-78推開功能遙控器與存取+
缺省值0
範圍0-10
0:無法透過觸摸開關。1-10:啟用觸摸開關功能,此功能在閘門完全關閉後生效;其效力越大,反應越靈敏。(當此功能開啟時,P-58強制開關自動關閉功能將會失效。)
原廠手冊 · 9 ↗P-79開關時的反推力鎖與配對閘門+
缺省值0
範圍0-60
當門開啟時且已完全關閉時,門會先在關閉方向上進行短暫的逆向移動,然後才會開啟。這能解決一些情況,例如當門直接開啟時會卡住,導致開啟失敗。 0: 功能已停用;其他值:逆向力:值越大,力越大。.
原廠手冊 · 9 ↗P-85繼電信號輸出模組功能照明與輸出+
高級設定
P-02開關的中速減速角度運動與速度+
P-03關閉時的減速角度運動與速度+
P-04啟動加速時間運動與速度+
P-05閉鎖加速時間運動與速度+
P-10煞車角度運動與速度+
P-11煞車持續時間運動與速度+
缺省值0
範圍0-255
閉鎖時期的制動時間。單位:0.01 秒。在閉鎖剎車角度處設置制動點。如果即使調整閉鎖端速度和閉鎖緩衝開始位置都達到了其限值,閉鎖時仍會留下很大的振動,那麼閘門通常會具有很高的慣性;可以設置制動時間。默認值為 0,即無制動。.
原廠手冊 · 10 ↗P-12初始開關速度設定運動與速度+
P-15存取信號開啟延遲遙控器與存取+
P-17雙重確認功能關閉鎖與配對閘門+
缺省值20
範圍0-60
此參數的主要目的是在閘門完全關閉後施加額外力,以確保磁鎖能夠鎖定。 0:在完全關閉後直接停止,進入完全鎖定狀態。 >0: 在關閉至完全關閉位置後,會繼續施加關閉的力,以確認關閉的確切程度。值越大,第二次確認的閉合力就越大。如果閘門無法鎖定,請增加此值。.
原廠手冊 · 10 ↗P-21開放模式遙控器與存取+
缺省值0
範圍0-3
0:正常遙控模式。 (在正常遙控模式下暫時進入鎖閉模式:當設定值為 0 時,在閘門完全開啟後,按下遙控停止按鈕持續 5 秒以上,即可暫時進入鎖閉模式;嗶聲持續 2 秒。按下 CLOSE 可退出鎖閉模式並關閉閘門。) 1:遙控“OPEN”模式進入鎖閉模式;直到手動按下 CLOSE 鍵,才處理存在感測器訊號,閘門仍保持開啟狀態。 2:手動模式 – 主機板的所有開啟動作都會進入鎖閉模式;存在感測器不會關閉閘門。 3:禁用鎖閉模式。.
原廠手冊 · 10 ↗P-22引擎類型引擎與系統+
缺省值0
範圍0-3
範圍:0-3。由於電動機的霍爾極性、閘門機構的減速比以及閘門的左/右開關配置各不相同,因此此參數用於適應各種種類的電動機和閘門。1:側置式閘門操作器(H3L、H9);2:水平安裝式閘門操作器(H5L)。.
原廠手冊 · 11 ↗P-24開啟/關閉緩衝時間運動與速度+
P-25停止緩衝時間運動與速度+
缺省值60
範圍10-255
當在開啟或關閉時按下「STOP」按鈕時,電動機從移動狀態轉向停止狀態所需的時間。如果時間過長,閘門會非常緩慢且平穩地停止;如果時間過短,瞬時電流可能會過大。(單位:0.01秒)
原廠手冊 · 11 ↗P-26遠端新增方法遙控器與存取+
P-28動力保持力引擎與系統+
所列的範圍為 0–30,但預設模式和自動模式的範圍是 255。確認支援的設定。.
缺省值255
範圍0-30
當電動機在開放/關閉限值範圍之外停止運作時,控制器會發送控制輸出,以鎖定閘門,這可能會導致電動機與控制板發生故障。過熱。建議根據實際情況設定這個值,不要過大。如果設定為 255,則鎖定功率會自動調整。.
原廠手冊 · 11 ↗P-29全開時的引擎保持時間引擎與系統+
P-30完全關閉時的引擎保持時間引擎與系統+
P-33自動測試功能引擎與系統+
P-34計數模式感測器與保護+
缺省值1
範圍0-4
0:不計算開關;當有人經過時關閉。1-3:計算開關的訊號,最多可計算1-3次;當有人進入時,計算會遞減;當有人離開時,計算會遞增;當計算達到0時,閘門會關閉。4:計算開關的訊號最多可計算255次;當有人進入時,計算會遞減;當有人離開時,計算會遞增;當計算達到0時,閘門會關閉。.
原廠手冊 · 12 ↗P-35關閉忽略感測器位置感測器與保護+
P-36開啟「忽略」感測器位置功能感測器與保護+
P-37感應器嗶聲頻率感測器與保護+
P-38存取信號有效時間遙控器與存取+
P-40RS-485 數據速率通信與展示+
P-41RS-485 裝置識別碼通信與展示+
P-42RS-485 主/從模式通信與展示+
P-43RS-485 實時狀態傳輸通信與展示+
P-44優先開放時間遙控器與存取+
P-45環境光強度照明與輸出+
P-46光強度閾值照明與輸出+
P-47延遲啟燈照明與輸出+
P-48延遲關燈照明與輸出+
P-49開啟/關閉時間限制運動與速度+
P-54藍牙設定通信與展示+
P-55功率損失自動運轉電壓引擎與系統+
該描述將 21 V 觸發器與可變閾值結合使用,並建議使用 20。確認您的韌體的操作方式。.
缺省值0
範圍0-30
0:無障礙;1:21 V 觸發自動開啟/關閉動作。此功能需要備用電源,並與 P-56 設定一起使用。建議將其設定為 20。.
原廠手冊 · 13 ↗P-56自動停機模式引擎與系統+
缺省值1
範圍0-4
設定自動功率損失運作選項。如果 P-55 未為 0,則會決定閘極在電源電壓降至 P-55 以下時會如何反應:0:不採取任何動作;1:自動開啟;2:自動關閉。.
原廠手冊 · 13 ↗P-57數位顯示模式通信與展示+
缺省值2
範圍0-2
0:顯示閘門狀態。1:在開關時,數字顯示屏會顯示驅動電壓(單位V)或驅動電流(單位A);在運作模式下,短按「MENU」按鈕即可在顯示電流與電壓之間進行切換。2:顯示馬達位置。.
原廠手冊 · 13 ↗P-58強制開啟自動關閉數目感測器與保護+
缺省值255
範圍0-255
完全關閉時,如果門把手被手動推動超過 10°,控制器就會自動啟動關閉動作。當手動推動/關閉數值超過此值時,自動關閉功能將不再啟動。每一次正常開啟/關閉循環都會重置累積的自動關閉數值。若設定為 255,則不會進行計算,且此功能將一直保持開啟狀態。.
原廠手冊 · 13 ↗P-59電動機過電流保護值感測器與保護+
P-62輸出功率限制引擎與系統+
P-67電動鎖啟動角度鎖與配對閘門+
P-68開關阻擋保護值感測器與保護+
P-72燈帶輸出模式照明與輸出+
P-73警報燈運作模式照明與輸出+
P-74警報燈閃爍頻率照明與輸出+
P-75強制開啟警報功能感測器與保護+
P-76交通燈模式照明與輸出+
缺省值0
範圍0-3
0:交通燈模式 1 – 開關角度超過 60°時為綠色,關閉時為紅色。 1:交通燈模式 2 – 開關完全打開時為綠色,其他狀態時為紅色。 2:位置狀態輸出 – 開關完全打開時為綠色,關閉時為紅色,其他狀態時兩燈均熄滅。 3:位置脈衝輸出 – 開關完全打開時為綠色,關閉時為紅色,其他狀態時兩燈均熄滅。.
原廠手冊 · 14 ↗P-77強化的阻塞逆轉感應感測器與保護+
顯示訊息
IDLEIDLE+
電機未連接,或電機出現霍爾故障。可能原因:接線鬆動。.
原廠手冊 · 15 ↗STOP停止+
電動閘門已完全關閉。.
原廠手冊 · 15 ↗CLOSCLOS+
電動門關閉。.
原廠手冊 · 15 ↗OPEN開放+
電動門開關。.
原廠手冊 · 15 ↗HOLDHOLD+
電動門完全打開。.
原廠手冊 · 15 ↗LOCK鎖+
電動門鎖上了。.
原廠手冊 · 15 ↗FLETFLET+
保持開啟模式。.
原廠手冊 · 15 ↗接線圖
圖表中標示為 P71:3,而參數表則列出 0–2。請與您的供應商確認正確的值。.
未找到匹配項目。.
微波感應器使用手冊
自動門微波感應器安裝、佈線、靈敏度調整、技術規格以及故障排除。.
手動版本 V1.2
安全與偵測
只偵測移動的物件+
此感應器可偵測移動中的物體。如果物體在約1.5秒的感應範圍內停留時間超過了標準值,即使在感應範圍內,也可能無法偵測到該物體。偵測距離會隨著移動、導電性及物體的尺寸而變化。.
原廠手冊 · 1 ↗安裝高度與覆蓋範圍+
不要安裝在高於 3.5 米的地方:感應範圍可能不足以偵測到兒童。確保偵測範圍超過通道寬度。如果單一感應器無法覆蓋整個通道,請安裝多個感應器以提供覆蓋範圍。.
原廠手冊 · 1 ↗安裝位置+
將感測器安裝在自動門橫樑的水平位置,並牢固固定。安裝前請先閱讀原來的說明書。.
原廠手冊 · 1 ↗安裝
安裝並測試感測器+
遵循原始安裝順序和端點標籤。.
步驟
- 安裝高度不得超過 3.5 米。.
- 將電纜連接至相應的自動門端子:1–2為訊號輸出;3–4為電源輸入。.
- 取下蓋,並用螺絲固定感應器底座。.
- 將連接線插到感測器上。.
- 施加電壓;指示燈會閃爍五次。.
- 調整感測角度(出廠設定為 40°–50°),以及感度(出廠設定為 3 到 5 之間)。.
- 重新安裝蓋子並進行測試。.
角度與感光度
感測角度+
調整角度範圍為 0°–90°。廠方感測角度:40°–50°。調整感測方向以配合安裝環境。.
原廠手冊 · 1 ↗感度調整+
將感應電位器旋轉至右側,以增加檢測距離;旋轉至左側,以減少檢測距離。使用最低感應力即可獲得所需的檢測效果。過高的感應力可能會降低穩定性和抗干擾能力。出廠設定為介於位置 3 與 5 之間。.
原廠手冊 · 1 ↗最大感度指示+
在最大感測距離設定下,每次照明前指示燈會快速閃爍兩次。.
原廠手冊 · 1 ↗電源啟動指示燈與偵測指示燈+
啟動時,指示燈會閃爍五次。當偵測到移動物體時,指示燈會與輸出訊號同步亮起。.
原廠手冊 · 1 ↗技術規格
尺寸+
116 mm(長度)× 70 mm(寬度)× 48 mm(高度)。.
原廠手冊 · 1 ↗運作頻率+
24.125 GHz。.
原廠手冊 · 2 ↗傳輸密度+
根據原技術表中規定,功率低於 5 mW/cm²。.
原廠手冊 · 2 ↗最大安裝高度+
最大長度為 3.5 公尺。.
原廠手冊 · 2 ↗電源+
12–24 V AC 或 DC;電源輸入不帶偏置。.
原廠手冊 · 2 ↗可調角度+
0°–90°.
原廠手冊 · 2 ↗運轉電流+
待機電流:少於 8 mA。檢測輸出電流:少於 15 mA。.
原廠手冊 · 2 ↗偵測範圍+
安裝高度為 2.6 米,寬約 4 米,深度約 2 米。.
原廠手冊 · 2 ↗操作溫度+
-20°C 至 +65°C。.
原廠手冊 · 2 ↗輸出保持時間+
1.5 秒。.
原廠手冊 · 2 ↗IP等級+
IP54。.
原廠手冊 · 2 ↗訊號輸出+
COM/NO 轉接器輸出,非極性。最大允許電流:50 mA。.
原廠手冊 · 1 ↗疑難排解
指示燈亮了,門還不移動+
可能的原因:訊號線連接不良或門控制器設定錯誤。檢查接線和連接處有無鬆動,並確保門控制器已設定為使用開關觸發功能。.
原廠手冊 · 2 ↗紅色指示燈熄滅:低電壓+
檢查電源供應,並調整為 12–24 V AC/DC。.
原廠手冊 · 2 ↗紅色的指示燈熄滅:有線或電力故障+
檢查是否有接線錯誤或電源供應器缺失。.
原廠手冊 · 2 ↗異常動作:髒汙的蓋子+
從封面內部和外部表面清除污垢。.
原廠手冊 · 2 ↗異常動作:門的移動或振動+
該感應器可能會偵測到移動的門,或者門的關閉會導致振動。請調整天線的方向向上,確保感應器牢固固定,並降低感應度。.
原廠手冊 · 2 ↗多次激活:移動物件+
從偵測範圍中移除移動的物件,例如振動扇、在空氣中振動的植物或懸掛籃子。.
原廠手冊 · 2 ↗多次激活:水滴+
清除蓋面上的水滴,並使用防雨配件。.
原廠手冊 · 2 ↗多次激活:感應器震動+
緊固支架和基座的安裝螺釘。盡可能避免將感應器安裝在自動門開關機殼上。.
原廠手冊 · 2 ↗多次啟動:偵測範圍包括門+
調整感應器角度,以避免偵測自動門的移動。.
原廠手冊 · 2 ↗接線與零件
1號及2號航廈:訊號輸出+
COM/NO 轉接器輸出。非極性;最大允許電流為 50 mA。與自動門控制器相應的訊號端接頭連接。.
原廠手冊 · 1 ↗3號及4號閘口:電源輸入+
12–24 V AC 或 DC。非極性。電源端子與訊號端子配對功能不同;請依原連接器標籤使用。.
原廠手冊 · 1 ↗零件與連接器參考資料+
原頁面標示了指示器、靈敏度電位器、纜線接頭以及 24.125 GHz 微波感測元件。附圖保留了原有的中文標籤;這些條目中提供英文解說。.
原廠手冊 · 1 ↗原廠中文說明書,第1頁。端子 1–2:COM/NO 訊號輸出,最大 50 mA。端子 3–4:12–24 V AC/DC 電源。未說明特定產品型號或說明書版本。.
未找到匹配項目。.
RFID Access Controller User Manual
安裝、微信小程序綁定、鍵盤編寫、初始化及獨立運作。 2025 年 4 月 11 日發布的資料來源手冊。.
手動版本 V1.0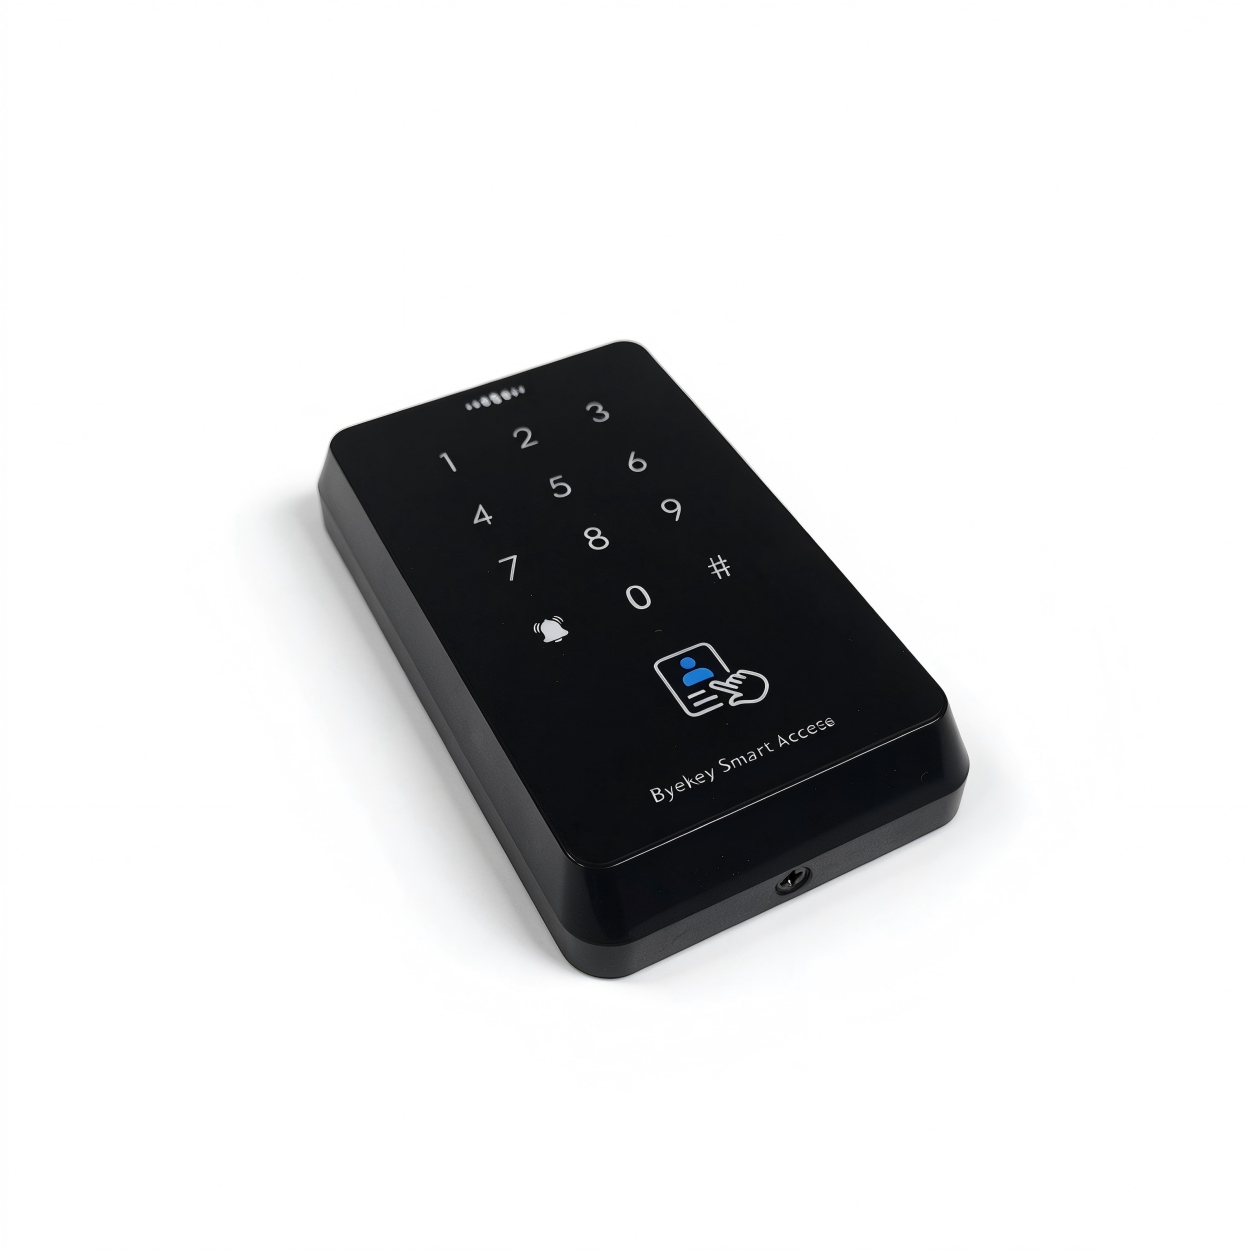
概覽與規格
用途與預定使用者+
本操作手冊涵蓋了 AC-R2L-MD 接入控制器 的安裝、試運轉、編碼、設定初始化以及獨立使用等各方面內容。它旨在為安裝人員、試運轉人員、系統管理人員以及日常用戶提供幫助。.
原廠手冊 · 1 ↗裝置與文件資訊+
裝置型號:AC-R2L-MD。 文件版本:V1.0。 發行日期:2025年4月11日。 管理:微信小程序/鍵盤。 廠房編碼密碼:123456。.
原廠手冊 · 1 ↗技術規格+
操作電壓:DC 12 V ±10%。 環境溫度:0°C–60°C。 卡類型:ID + IC雙頻卡。 使用者容量:1000張卡;100個指紋。 尺寸:117 × 70 × 20 mm。 按規格表列出的鎖定方式:指紋、IC卡、密碼或手機。 管理:微信小程序。 卡片讀取距離:1–10 公分。.
原廠手冊 · 2 ↗系統管理員及操作員用戶+
系統管理員:是首位在微信小程序中綁定裝置的使用者,擁有最高的管理權限。 操作員使用者:系統管理員委任的用戶,透過鍵盤執行程式設計操作。.
原廠手冊 · 1 ↗編寫密碼+
在裝置正式投入使用時,應立即更改出廠編碼密碼(來源頁面 6)。.
用於進入程式模式的密碼。出廠值為 123456。系統管理員可以在 Mini 程序綁定後更改它;獨立的密碼更改則會另行說明。.
原廠手冊 · 1 ↗安裝與安全
安裝環境+
安裝時應在乾淨、通風良好的環境中進行,避免強烈的電磁干擾。僅使用直流12 V ±10%。操作環境應保持在0°C–60°C之間。.
原廠手冊 · 3 ↗電源開機前檢查+
完成接線後,請檢查每個連接處是否牢固,並確保沒有短路。在啟動前,請確認電源供應電壓符合 DC 12 V ±10% 。.
原廠手冊 · 3 ↗安全注意事項+
請在通電前確認接線及電源電壓是否正確。 在執行初始化時,請先切斷電源,否則會導致開/接地短路。 保護系統管理員帳號,並不要授予與相關人員的存取權。 立即更改出廠編碼密碼。 保持裝置清潔,並防止水或灰塵進入。 將禮物卡放在約 1–10 公分的指定閱讀距離內。.
原廠手冊 · 6 ↗工作模式
工廠體驗模式+
體驗模式不會限制已註冊的使用者的解除鎖定功能。請確認裝置已退出此模式,然後才可使用已註冊的使用者的登入資格。.
體驗模式是出廠預設狀態。在此模式下,任何卡片、密碼或指紋都能直接開啟門。.
原廠手冊 · 3 ↗進入正常運作狀態+
新增第一位使用者會自動退出體驗模式,進入正常運作模式。清除所有使用者則會自動將裝置恢復至體驗模式。.
原廠手冊 · 3 ↗微信綁定與管理
管理員擁有權+
微信小程序中第一個綁定訪問控制器的用戶成為其系統管理員。這個角色控制著用戶管理、裝置設定和權限分配。.
原廠手冊 · 3 ↗在簽署之前+
開啟手機的藍牙與定位服務。藍牙的偵測範圍大約為 10 公尺;距離越短,訊號越強。確認出廠編碼密碼為 123456。.
原廠手冊 · 3 ↗綁定控制器+
如資料來源所述,請使用該裝置的 QR 碼或「Anan Open Door」迷你程式。原始連結 QR 碼則位於 PDF 頁 4 上。.
步驟
- 掃描裝置的 QR 碼,或在微信搜尋「Anan Open Door」,然後開啟該應用程式。.
- 點一下左上角的「+」,然後選擇「新增藍牙存取控制器」。.
- 從「已發現裝置」清單中選擇相應的控制器。.
- 按照迷你程式的提示完成綁定。.
- 綁定後,點擊控制器即可進入其管理介面。.
授權鍵盤程式碼編寫+
然後,來源列出了以「# Programming Password #」開頭的序列,但未明確說明該序列與操作員驗證如何交錯出現。這兩項要求均保留不變;請確認您裝置的正確授權流程。.
在執行第 7 章按鍵操作之前,請在迷你程式中新增操作員使用者。該章指出,操作員必須使用密碼、有效卡片或指紋來驗證,方能進入程式化模式。.
原廠手冊 · 4 ↗鍵盤編程
11新增使用者卡+
鍵盤序列: # 程式化密碼 # 11 讀卡 # 若要新增多張使用者卡,請逐張讀卡。.
原廠手冊 · 4 ↗12新增指紋+
鍵盤序列: # 程式化密碼 # 12 按下相同指紋 5 次 連續按壓同一張指紋五次。.
原廠手冊 · 4 ↗21新增或修改公開密碼+
鍵盤序列:編 # 寫密碼 # 21 6 位數密碼 # 重設 6 位數密碼 # 密碼必須包含六個數字。.
原廠手冊 · 4 ↗41刪除單一使用者+
鍵盤序列: # 程式化密碼 # 41 讀卡/按壓指紋 # 若要刪除多張使用者卡,請逐張讀卡。.
原廠手冊 · 4 ↗40刪除所有使用者+
此操作會移除所有使用者資料。 手冊指出,清除所有使用者資料會將裝置重置回體驗模式,在此模式下任何卡片、密碼或指紋都可以解除鎖定(第3頁)。.
鍵盤序列:編 # 寫密碼 # 40 0000 # 這會刪除所有使用者,包括操作員使用者。.
原廠手冊 · 4 ↗5設定迴路鎖解鎖時間+
來源未明確指定時間單位或預設開鎖時間。請確認正確的單位,不要單憑秒數作為準則。.
範圍01–99
鍵盤序列: # 程式碼密碼 # 5 xx # xx 是從 01 到 99 的數字。.
原廠手冊 · 4 ↗8恢復出廠設定+
該來源並未說明此鍵盤重置操作是否會保留使用者記錄或 Mini Program 綁定設定。請勿將此操作與獨立的 OPEN/GND 初始化程序具有相同效果為誤解。.
鍵盤序列:編 # 寫密碼 # 8 99 # 消息來源表示,所有裝置的設定都已恢復為出廠設定。.
原廠手冊 · 4 ↗裝置初始化
使用 OPEN 和 GND 初始化+
在兩者同時接上並拆除短路之前,請切斷電源。初始化會清除現有的 Mini Program 綁定,並重設程式編寫密碼。.
OPEN 是黃色開關控制線;GND 是黑色接地線。請使用以下所述的兩階段關閉程序。.
步驟
- 切斷裝置電源。短路開通(黃色)與 GND (黑色),然後重新開啟電源。綠色指示燈會閃爍,並且持續發出嗶嗶聲。.
- 重新斷開電源。移除開/接地短路,然後再次開啟電源。初始化完成。.
初始化後狀態+
已綁定的微信小程序被清除了,裝置則返回到待綁定的狀態。 程式編寫密碼已重設為 123456。 現有的用戶信息(卡片、指紋和密碼)不會被清除。.
原廠手冊 · 5 ↗獨立運作
未設定 Mini Program 連結的使用方式+
該裝置可以獨立運作,而不需與微信小程序連結。其他程式設計操作請參照「來源手冊」第7章。.
原廠手冊 · 5 ↗更改程式密碼+
更換使用者卡+
更換使用者指紋+
在驗證後,將指紋與目前有效的指紋進行更換。.
步驟
- 使用有效的指紋來開啟門鎖。.
- # 保持約 5 秒鐘。.
- 當綠色指示燈快速閃爍時,請按 2。.
- 按住同一枚新指紋,連續按五次即可註冊。.
更改用戶密碼+
在使用現有有效密碼解鎖後,請更改密碼。.
步驟
- 使用有效的密碼來開啟門。.
- # 保持約 5 秒鐘。.
- 當綠色指示燈快速閃爍時,請按 4。.
- 輸入新的六位密碼,再輸入一次,然後按 # 一下確認。.
接線圖
電源與控制電線+
下圖標示了黑色接地線的名稱為 “GDD”,而文字與電源圖則使用 “GND”。棕色、橙色和粉紅色線的名稱僅以顏色作為識別;其繼電器接點分配未明確列出。在接線前請確認板面/線路標示與接點分配,並勿單憑顏色推斷 NO/NC/COM。.
請參閱 PDF 頁 2 的圖 1。圖源標明電源為 DC 12 V,開關為黃色開關控制線,且 GND 為黑色接地線。圖中亦顯示了存取控制電源端子、出入口按鈕、門鈴、Wiegand 輸入及外部繼電器訊號接線。.
原廠手冊 · 2 ↗圖 1,原始 PDF 頁面 2。電源:DC 12 V ±10%。開通狀態為黃色;GND 為黑色。電源圖顯示黑色接地端為 “GDD”,但不顯示棕色/橙色/粉紅色繼電器線的 NO/NC/COM 指令;請與設備供應商確認。.
未找到匹配項目。.